立体空间全覆盖,人员闯入即刻联锁停机
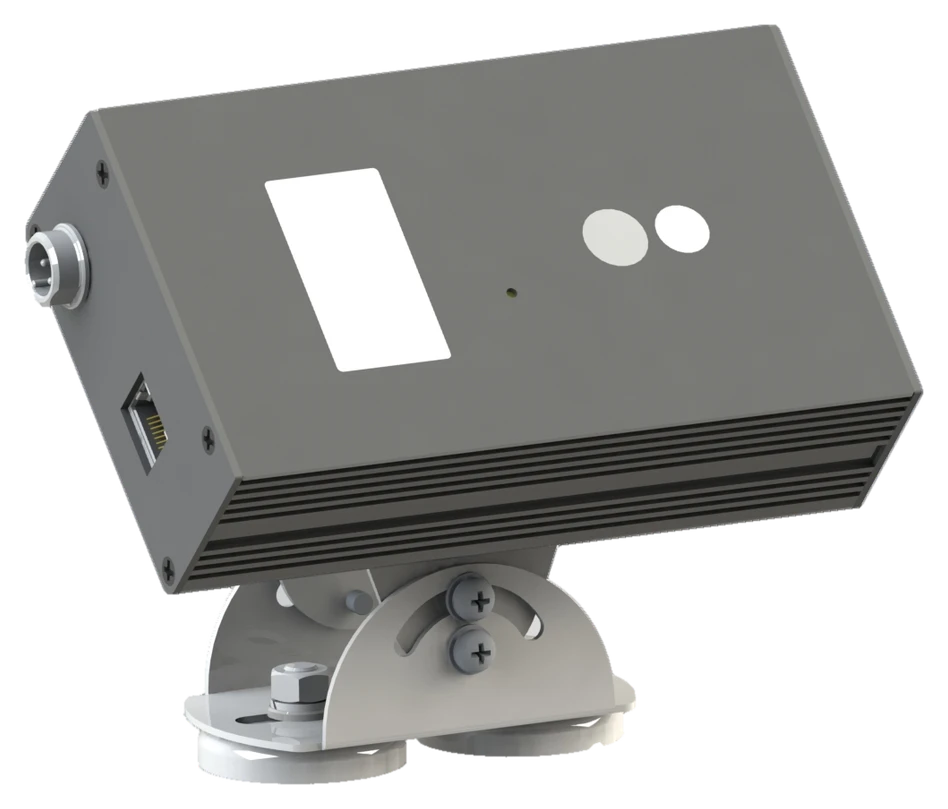
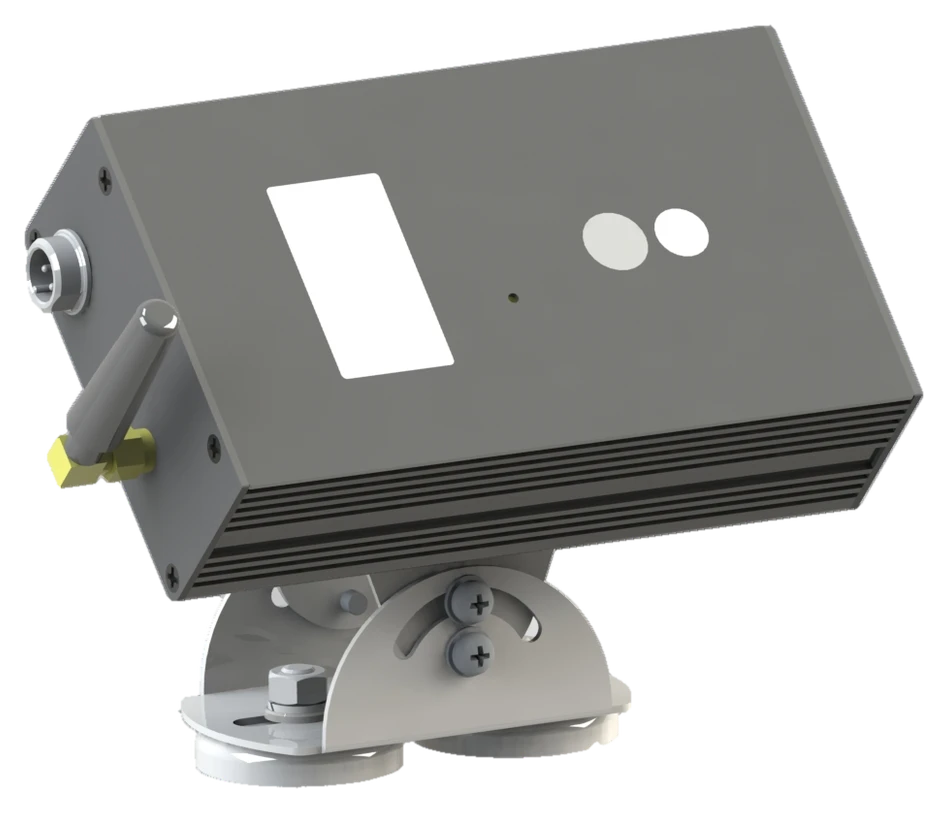
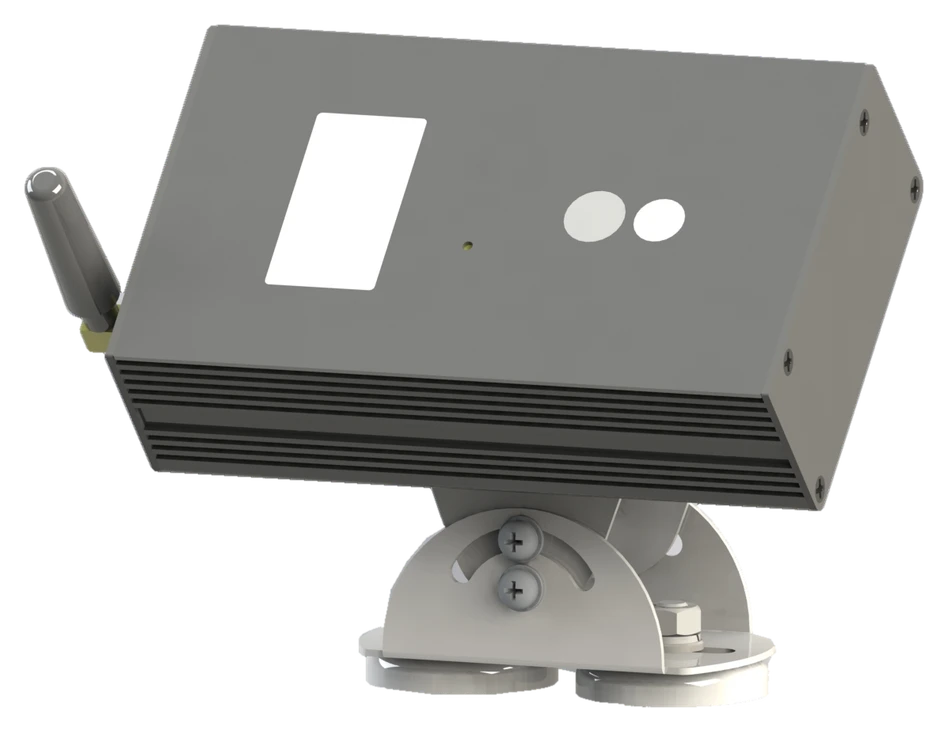
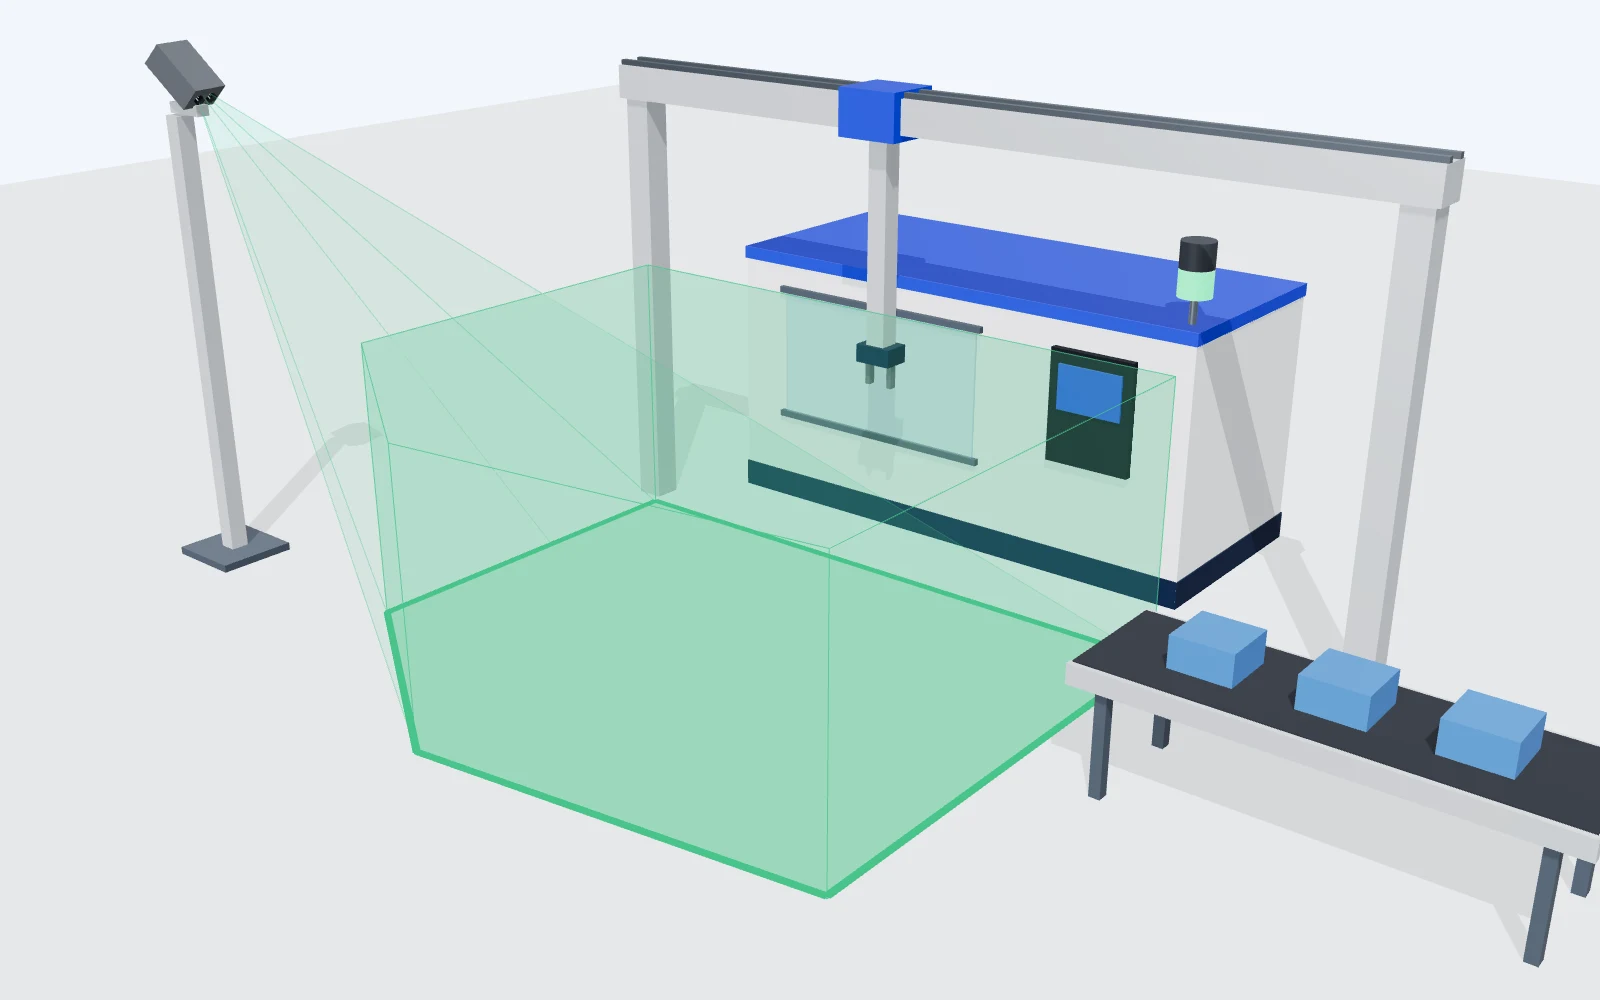
传统光电围栏占地大,安全地毯易被重物压坏。采用高位架设的 3D 空间传感器,从上方俯视整个作业区,既能严防机械手伤人,又不阻碍地面正常作业。(图为示意)
高位俯视,无死角立体监测
单台 3D 传感器即可覆盖地面至半空的立体空间,避免地面走线磨损,信号直接联锁设备 PLC 或机械手电控柜。
48 个独立防区,距离单独可调
支持按现场机台轮廓划分最多 48 个防区,每个区域可独立设定触发高度与距离阈值,实现精细化分级防护。
双重过滤,严防误报警
结合“目标体积面积阈值”与“连续两帧确认”机制,有效过滤飞虫、粉尘、碎屑或光影变化带来的误触发。
有线无线灵活部署
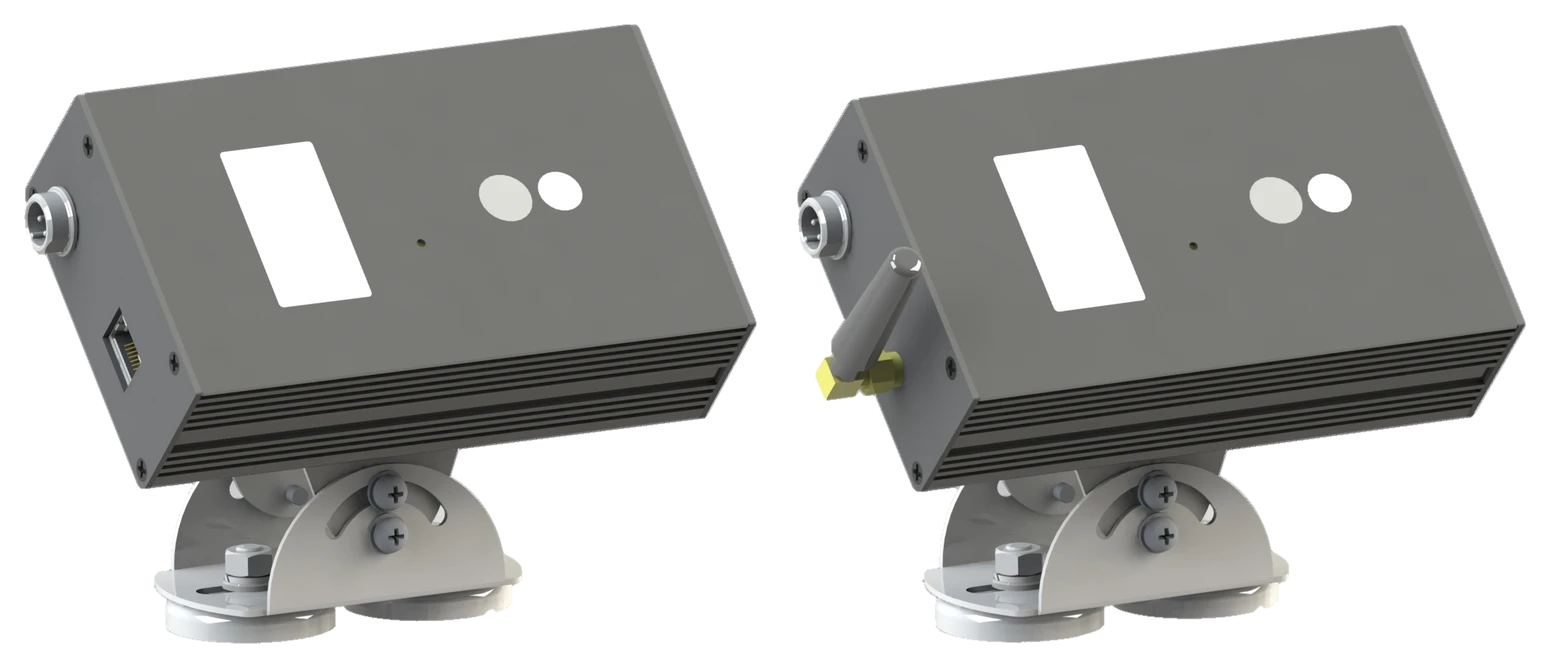
提供网口、Wi-Fi、蓝牙三种配置,布线不便的老旧产线改造也可轻松加装。
三步实现防撞闭环
(图为示意)
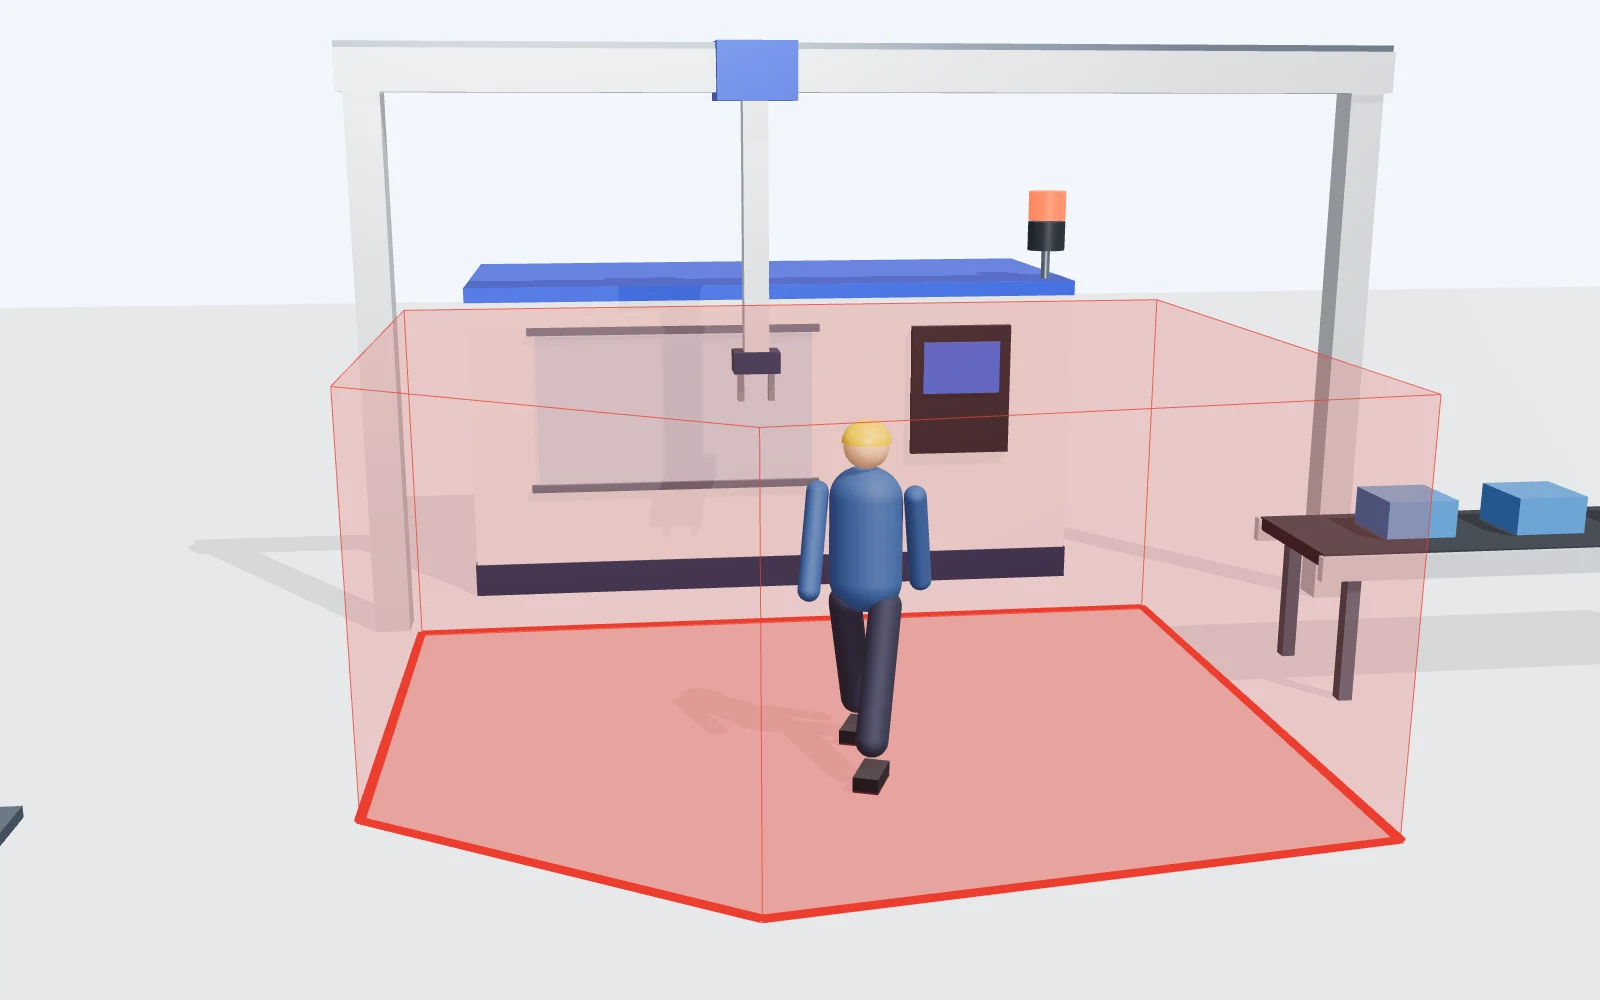
01目标闯入防区
操作工或维修人员步入地面划定的电子围栏边界。
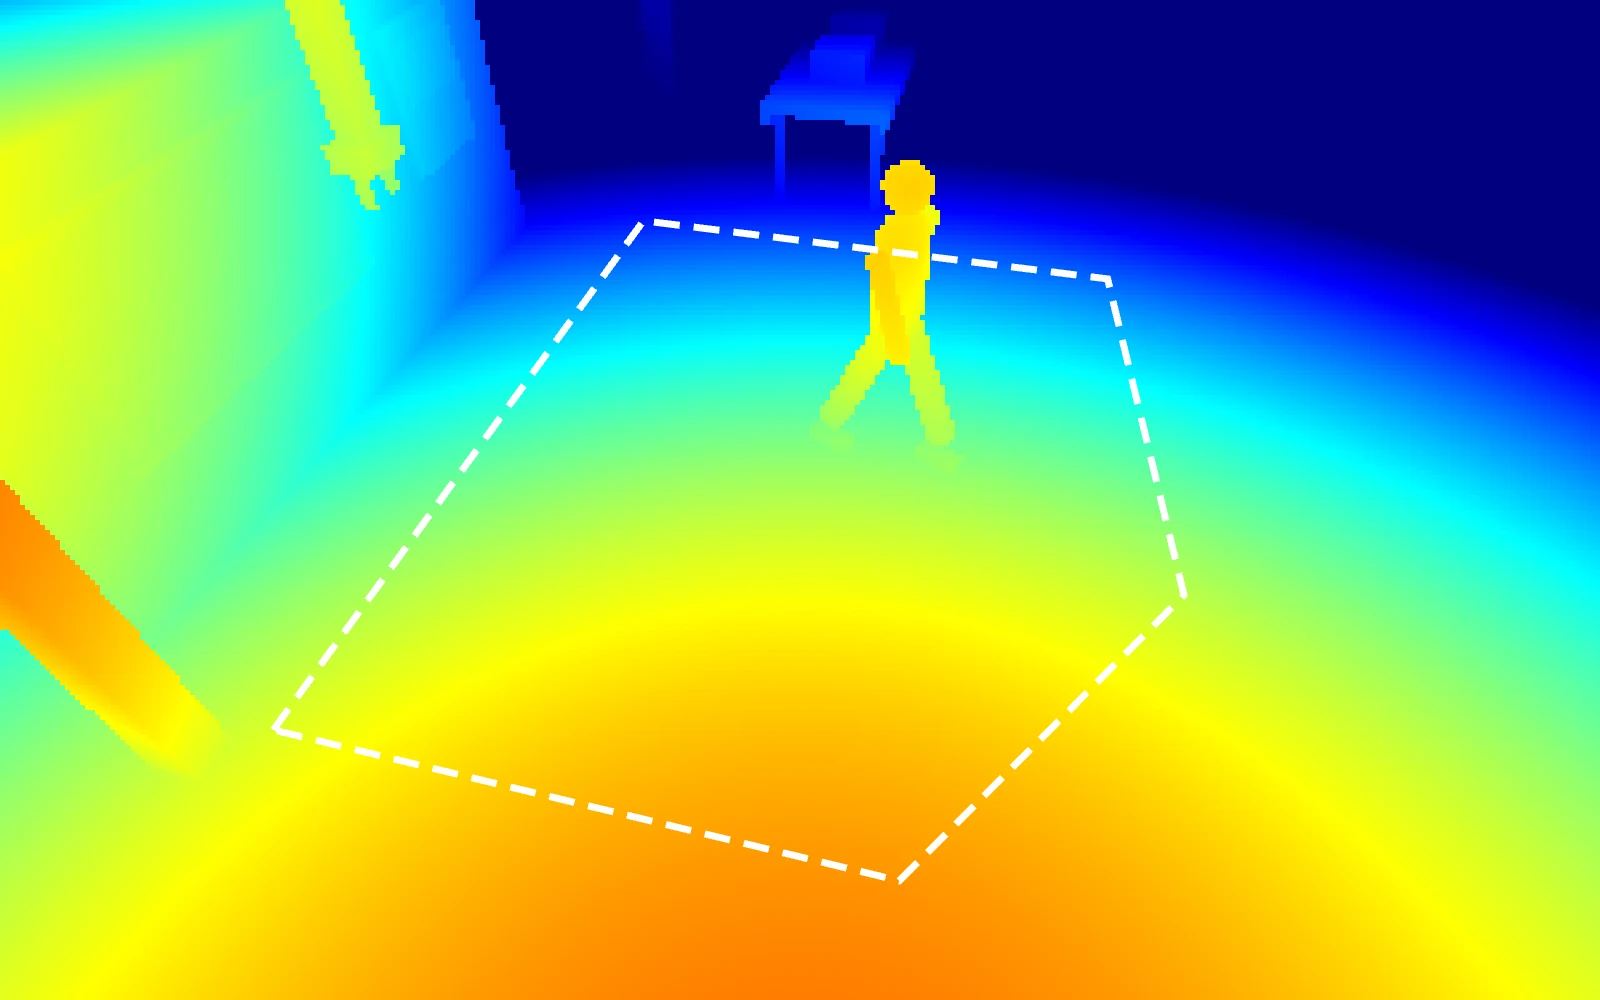
02三维深度解算
传感器通过 ToF 深度图实时测算目标的高度与空间位置,判定是否触及设定的安全阈值。
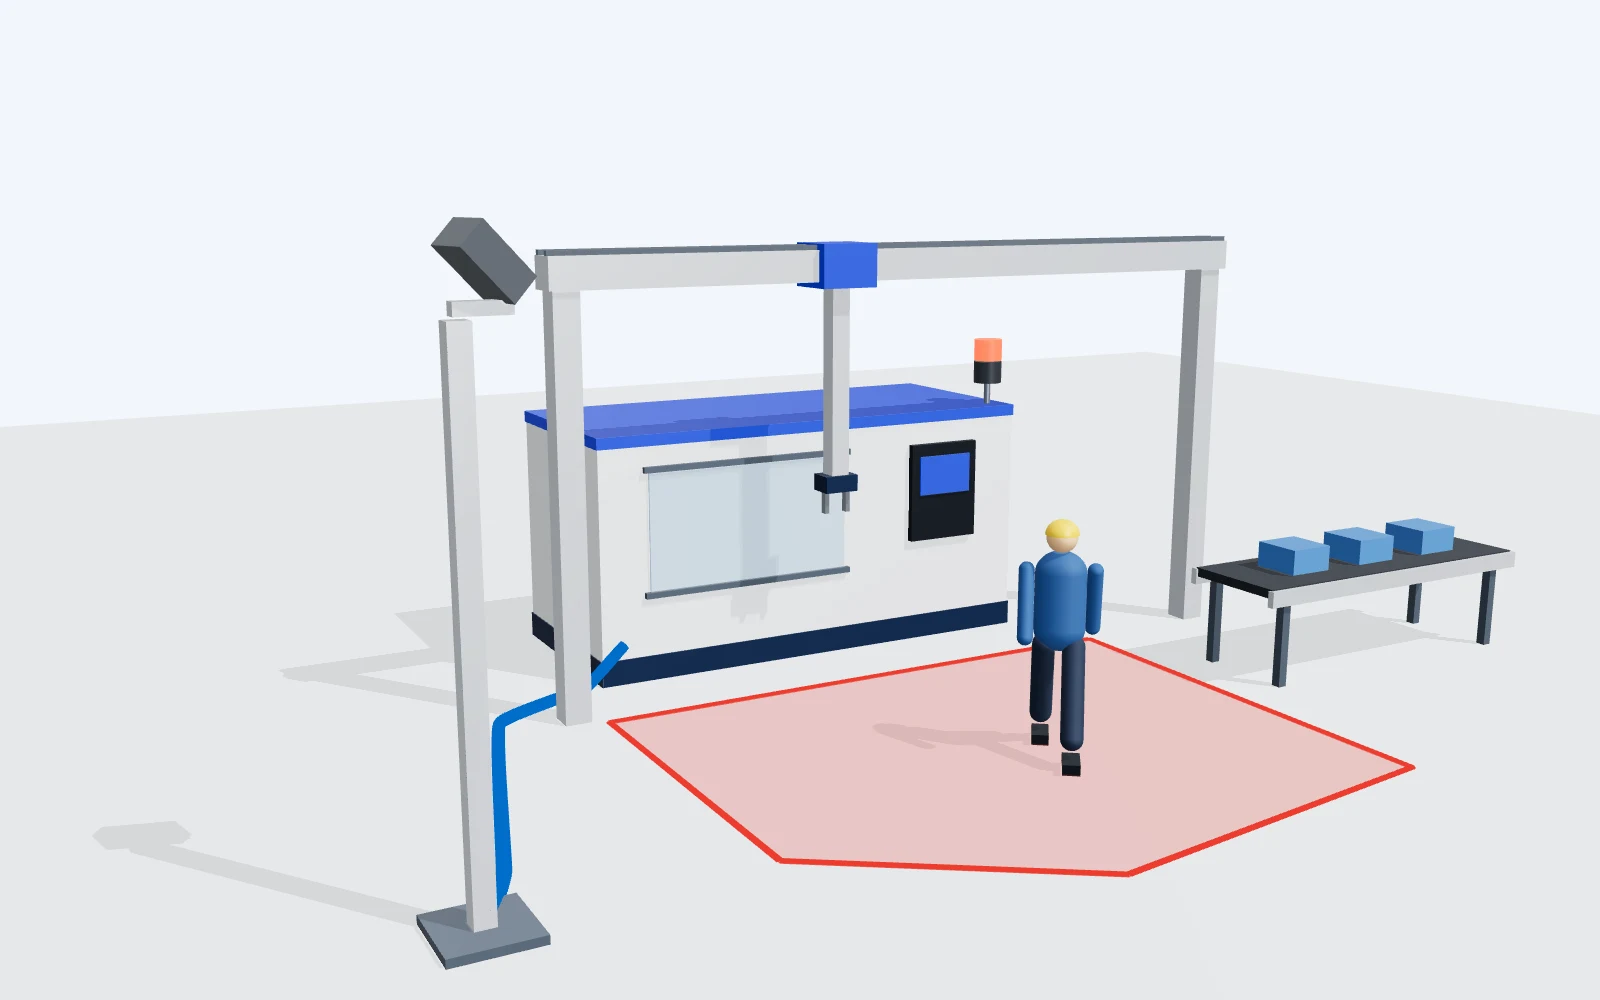
03触发设备联锁
传感器瞬间输出信号至设备控制系统,驱动声光报警并控制机械手暂停或降速。