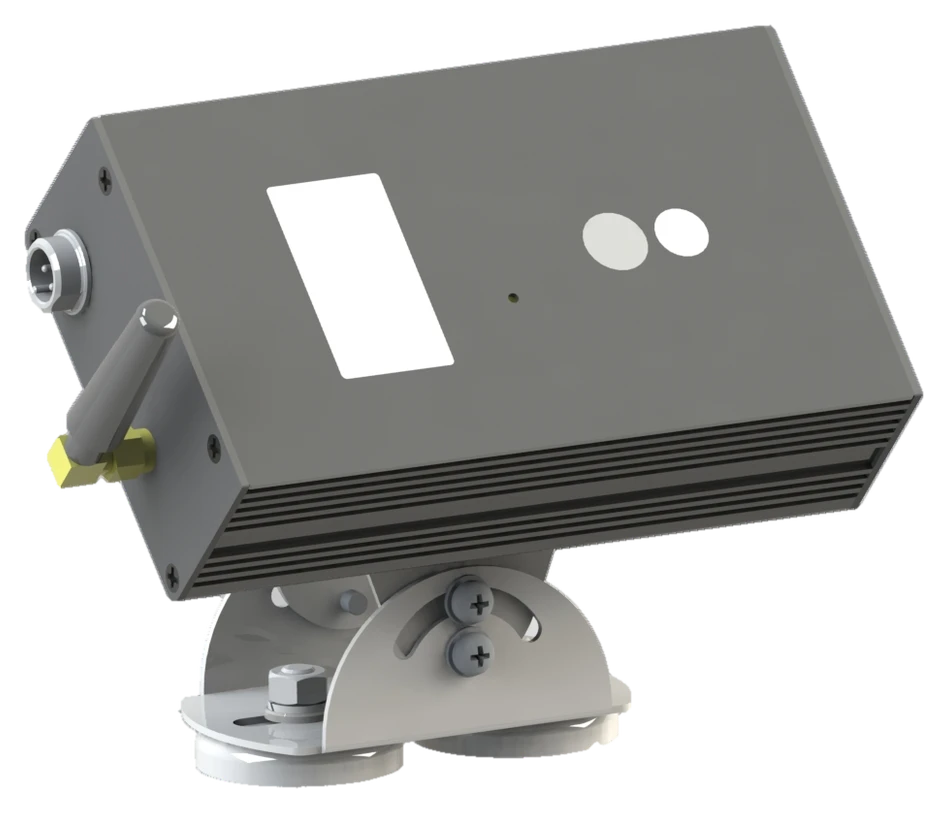
优势与特点
三维空间监测
在设备周边构建可调节长、宽、高的立体监测区,覆盖从地面到半空的作业空间。
无差别目标检测
通过空间深度变化检测进入防区的各类达到设定体积的目标(人员、推车或异物),适合严禁异物侵入的工位。
多达 48 个自定义防区
支持绘制矩形或多边形监测区,可根据现场设备边缘与过道灵活划分。
边缘端本地解算
深度图处理与防区判断均在传感器内部完成,无需额外配置外置工控机。
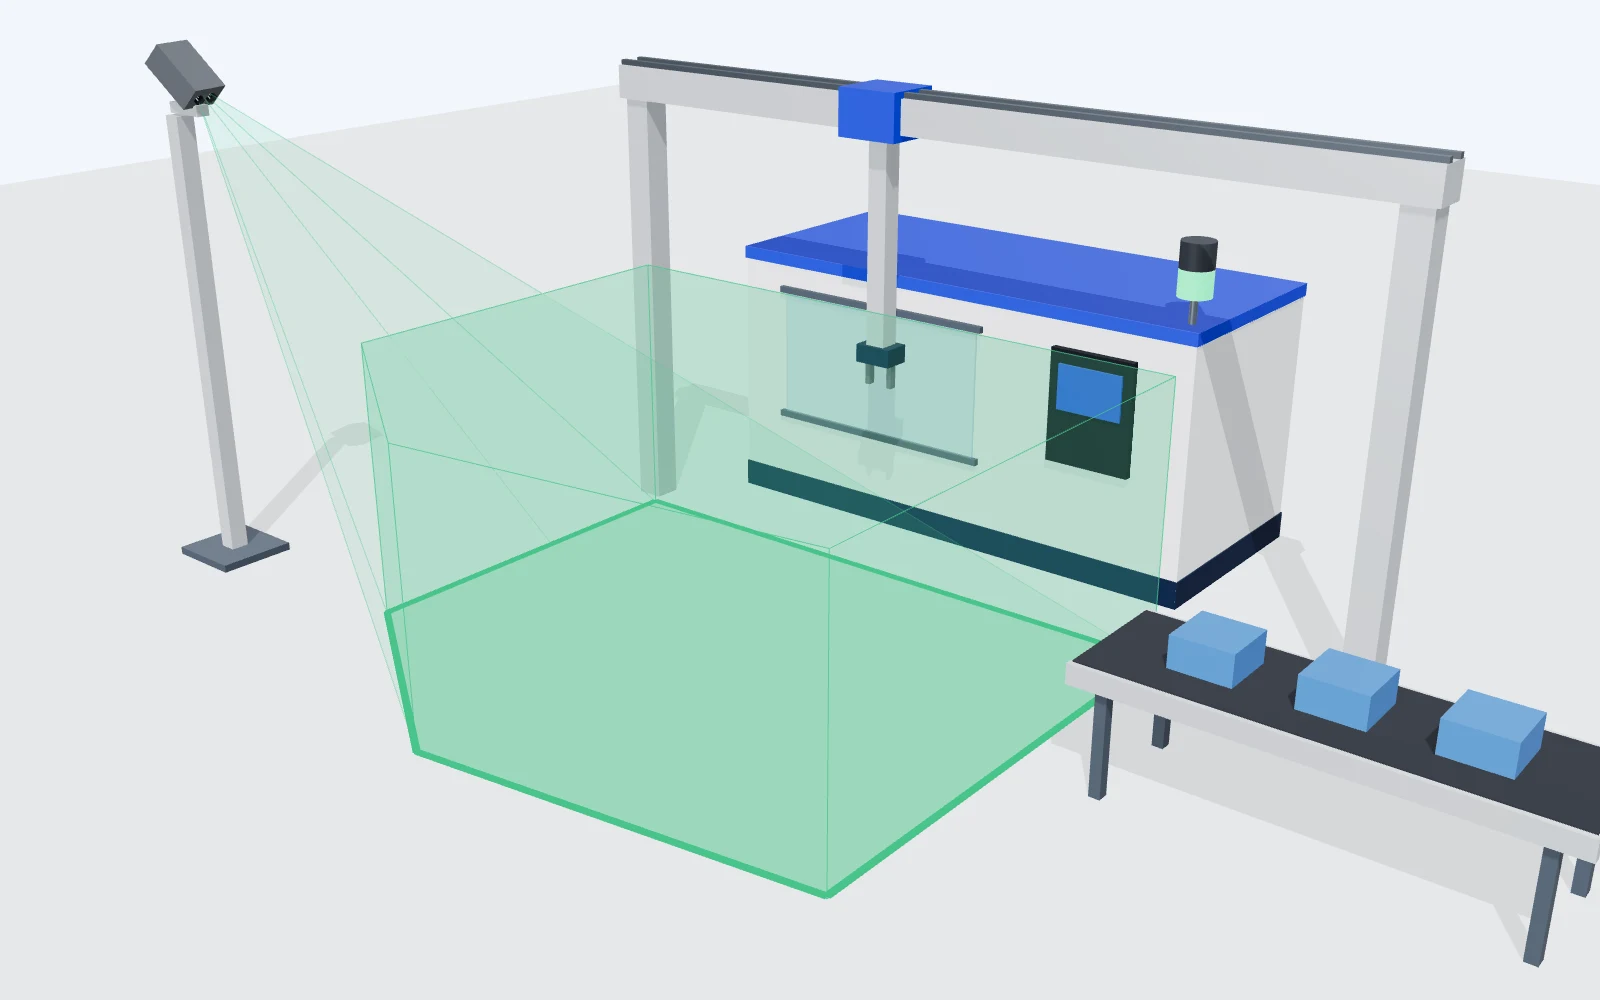
闯入监测区,触发联锁信号
在机台周边自定义划定三维监测区域,并与设备控制系统对接。(图为示意)
防护监测区
检测到目标进入设定区域并达到触发条件时,立即输出报警信号,供设备执行减速或停机动作。
高低立体覆盖
高位俯视安装,监测范围涵盖立体空间,兼顾地面通行与悬空机械臂作业区。
边界按需调整
防区尺寸可根据机台间距与通道宽度设定;后期产线微调时,直接在软件端修改区域参数即可。
现场实拍:肢体探入监测区,联动机械手暂停
传感器架设于注塑机械手横梁上方,向下俯视落料与作业区域。
闯入触发联动
测试人员将手伸入下方监测区,传感器指示灯变为红灯并输出信号,上方机械手随之暂停动作。
撤离后恢复
人员撤出监测区后,传感器指示灯恢复绿灯,解除报警信号,机械手继续执行后续工步。
从目标闯入到设备联锁
通过空间测距、阈值比对与信号输出三个环节,辅助设备完成安全联动。(图为示意)
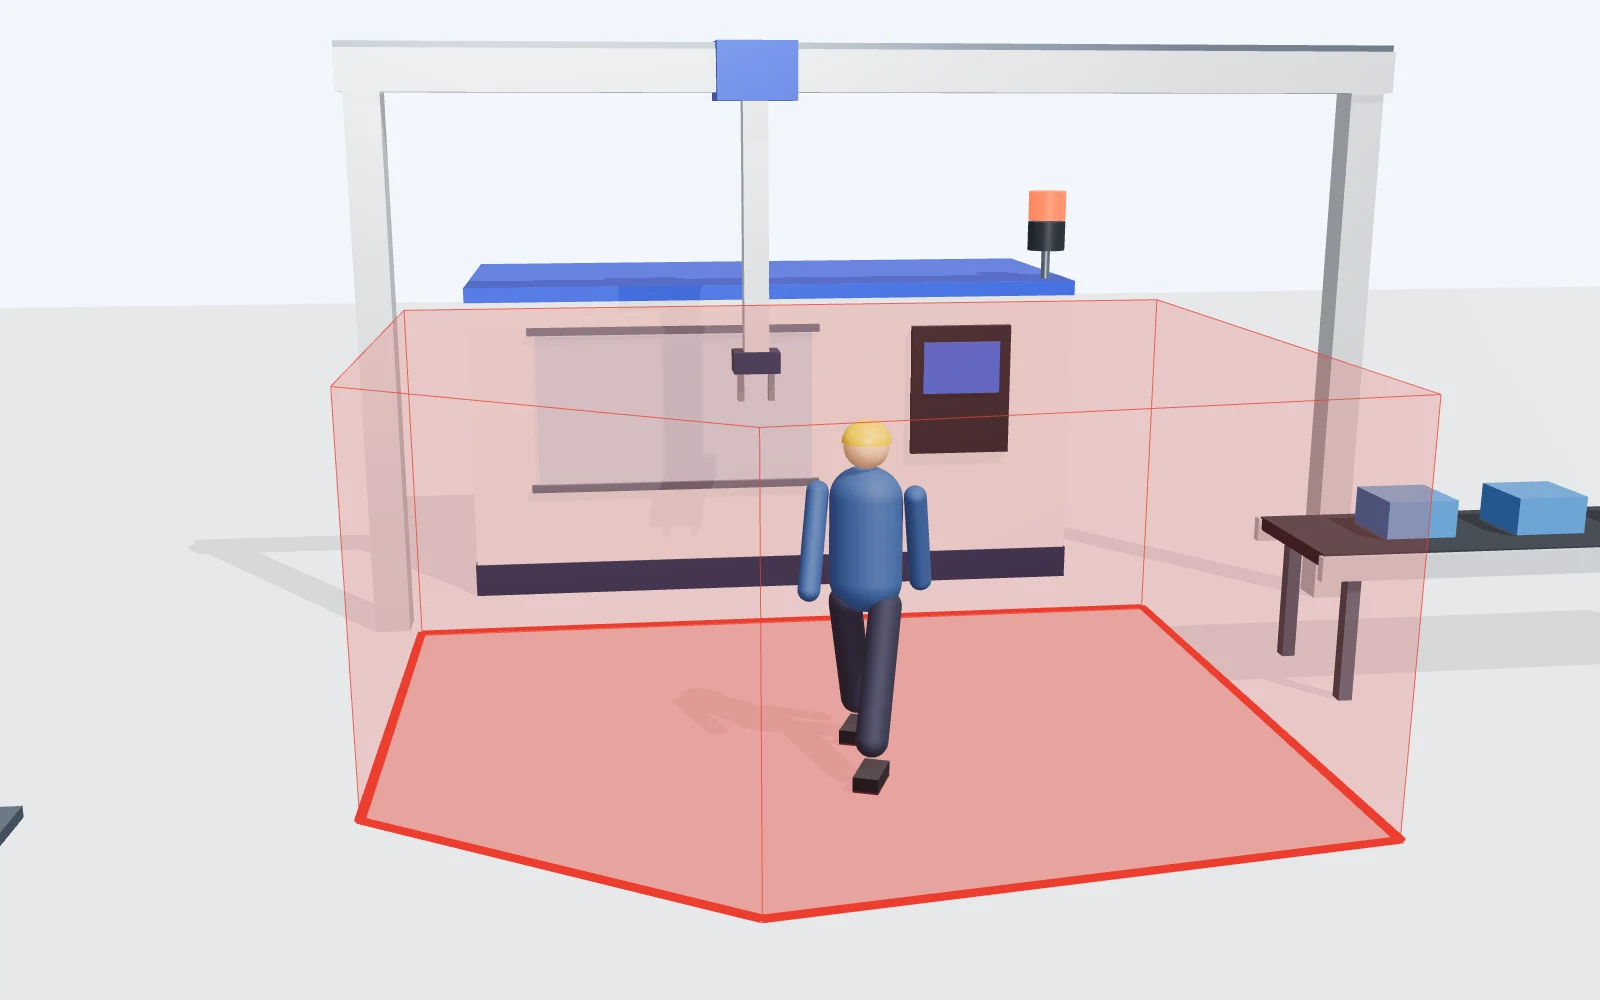
01目标进入监测区
人员或物体步入地面划定的监测边界内。
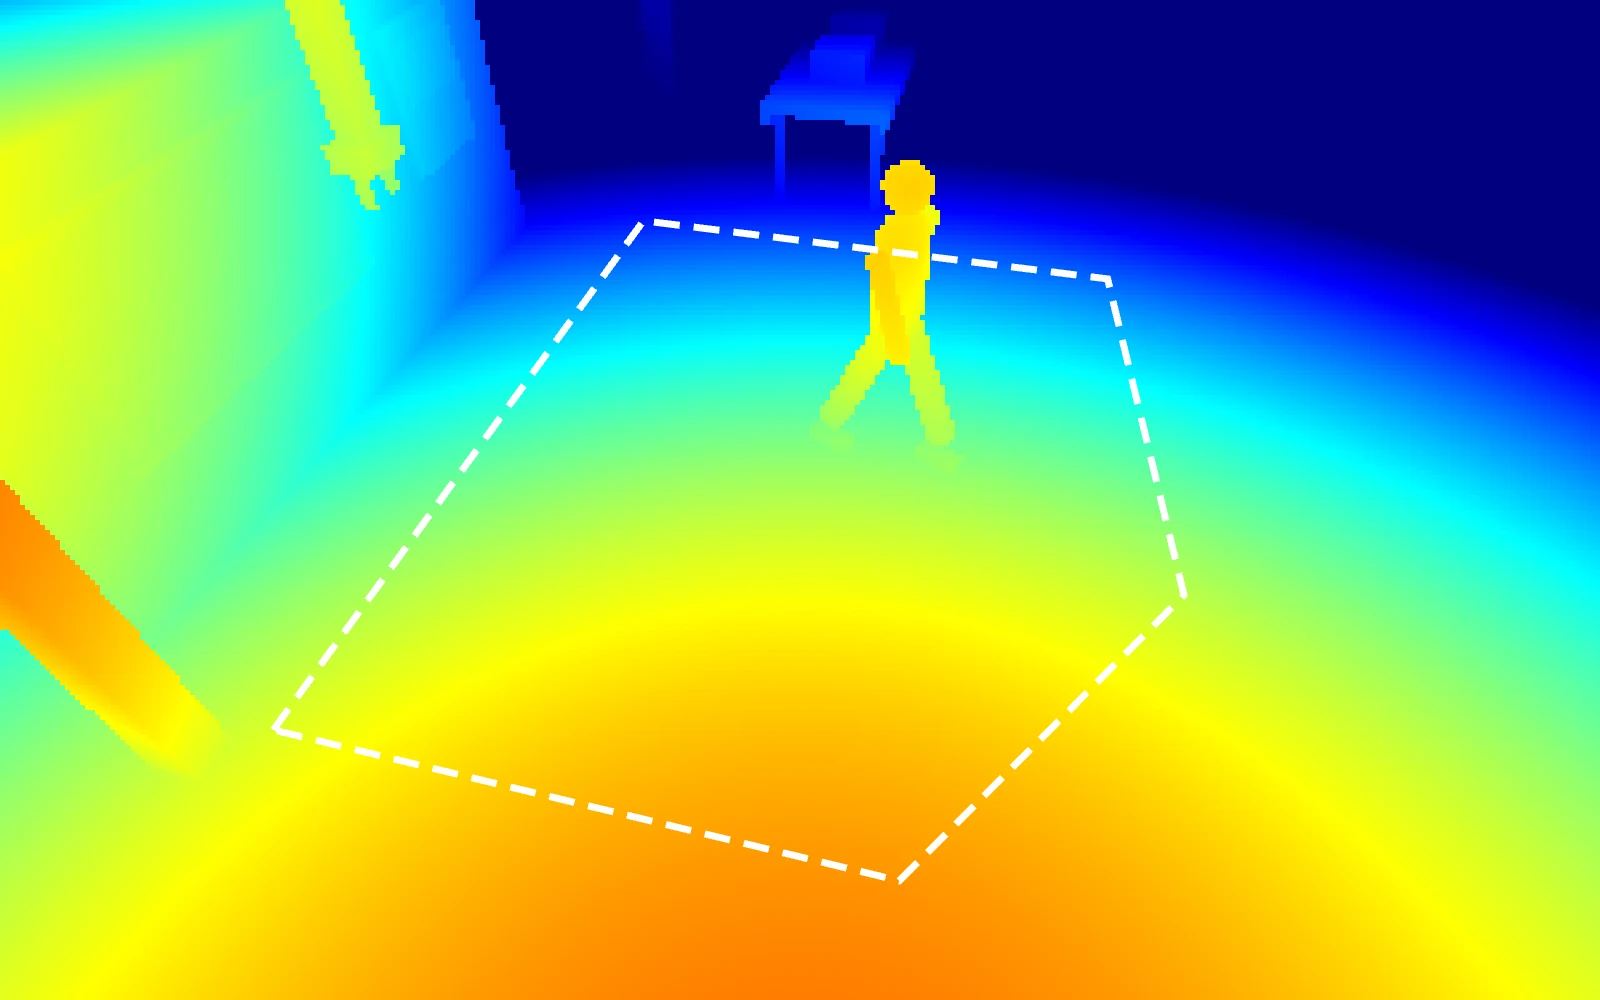
02三维深度解算
传感器获取实时深度图,测算目标距离与高度,判定是否达到设定的触发阈值。
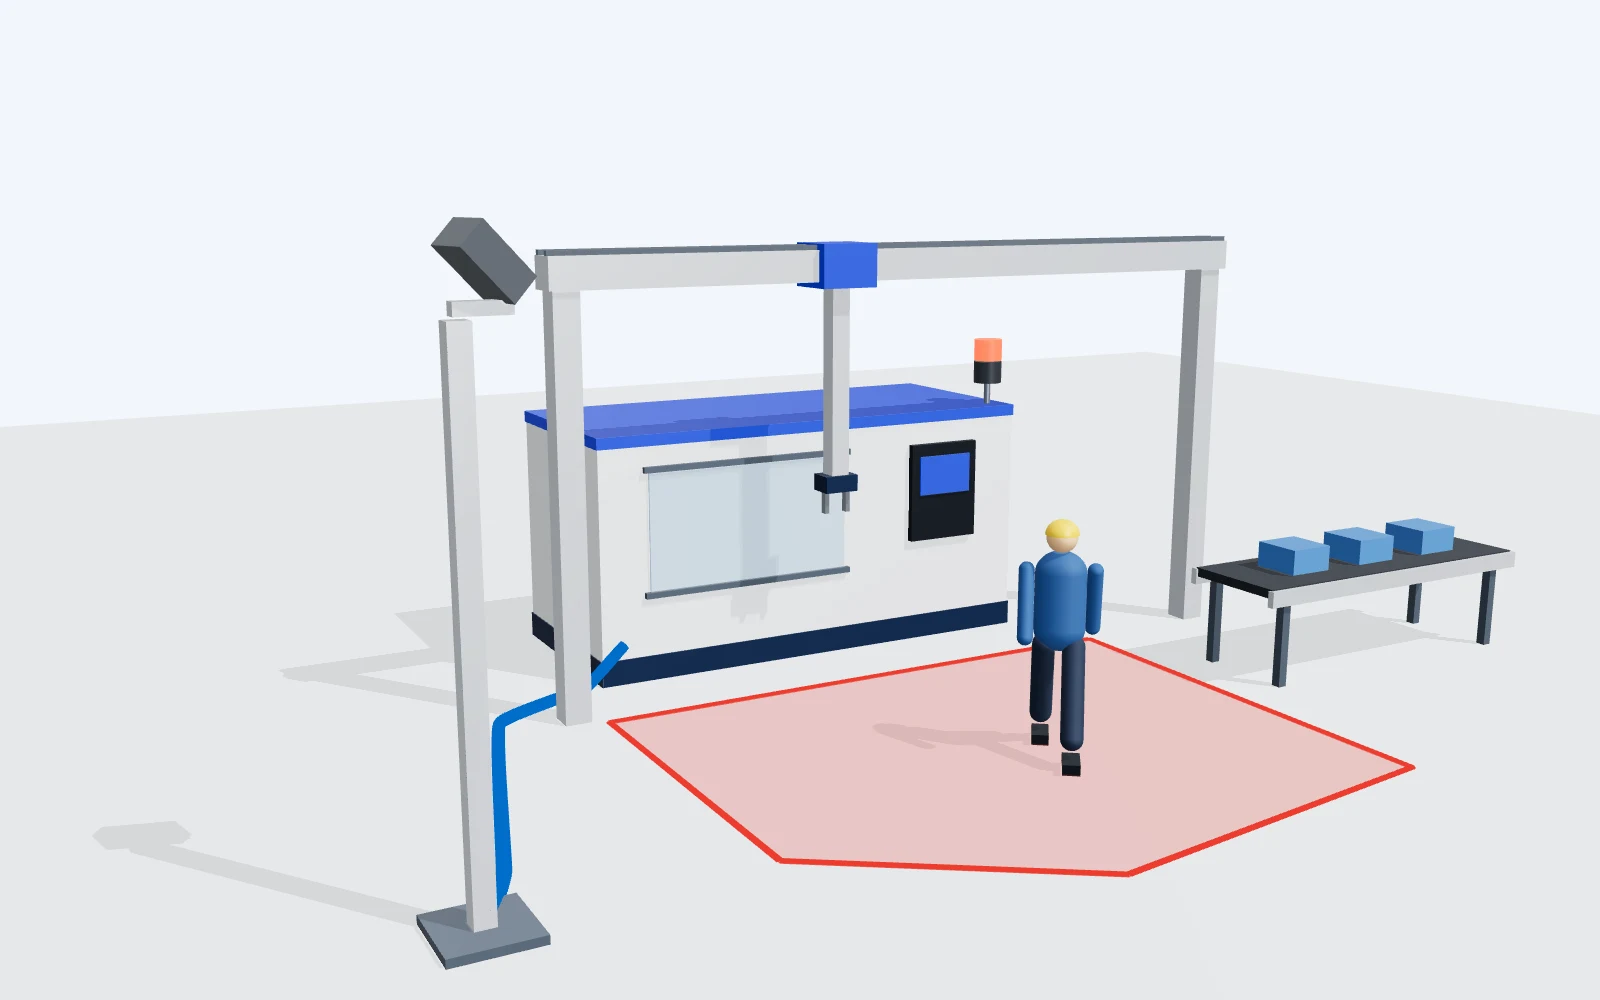
03输出联锁信号
传感器向设备电控系统发送开关量/通信信号,由设备控制器执行减速、暂停或声光报警。
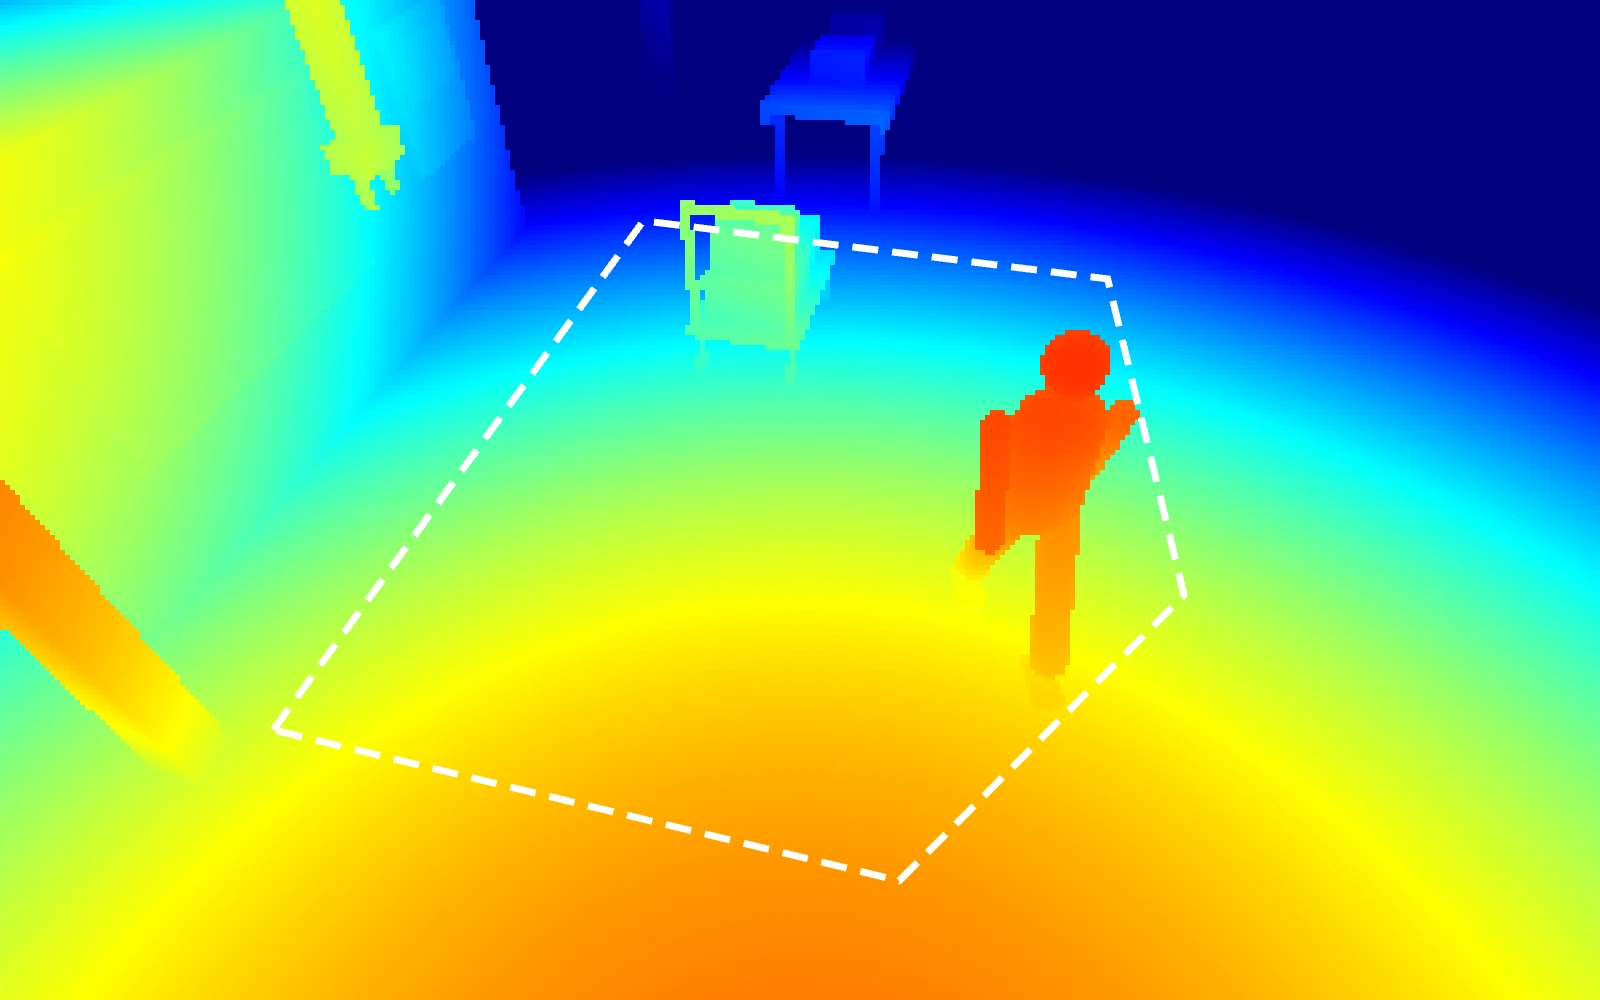
基于 ToF 深度测距的分层空间监测
采用 ToF(飞行时间)测距技术获取空间点云深度图,根据目标与传感器的实际距离进行防区判断。(图为示意)
检测距离分层设定
48 个防区均可独立设定最小与最大检测距离,仅对处于设定高度/距离区间内的目标做出反应。
面积与帧数双重滤波
支持按连通目标像素面积设定触发门槛,并结合“连续两帧确认”机制,降低飞虫、粉尘或瞬时碎屑带来的误报概率。
自适应深度成像
采用 320×240 分辨率深度图,支持自动或手动曝光调节以适应不同车间光照。
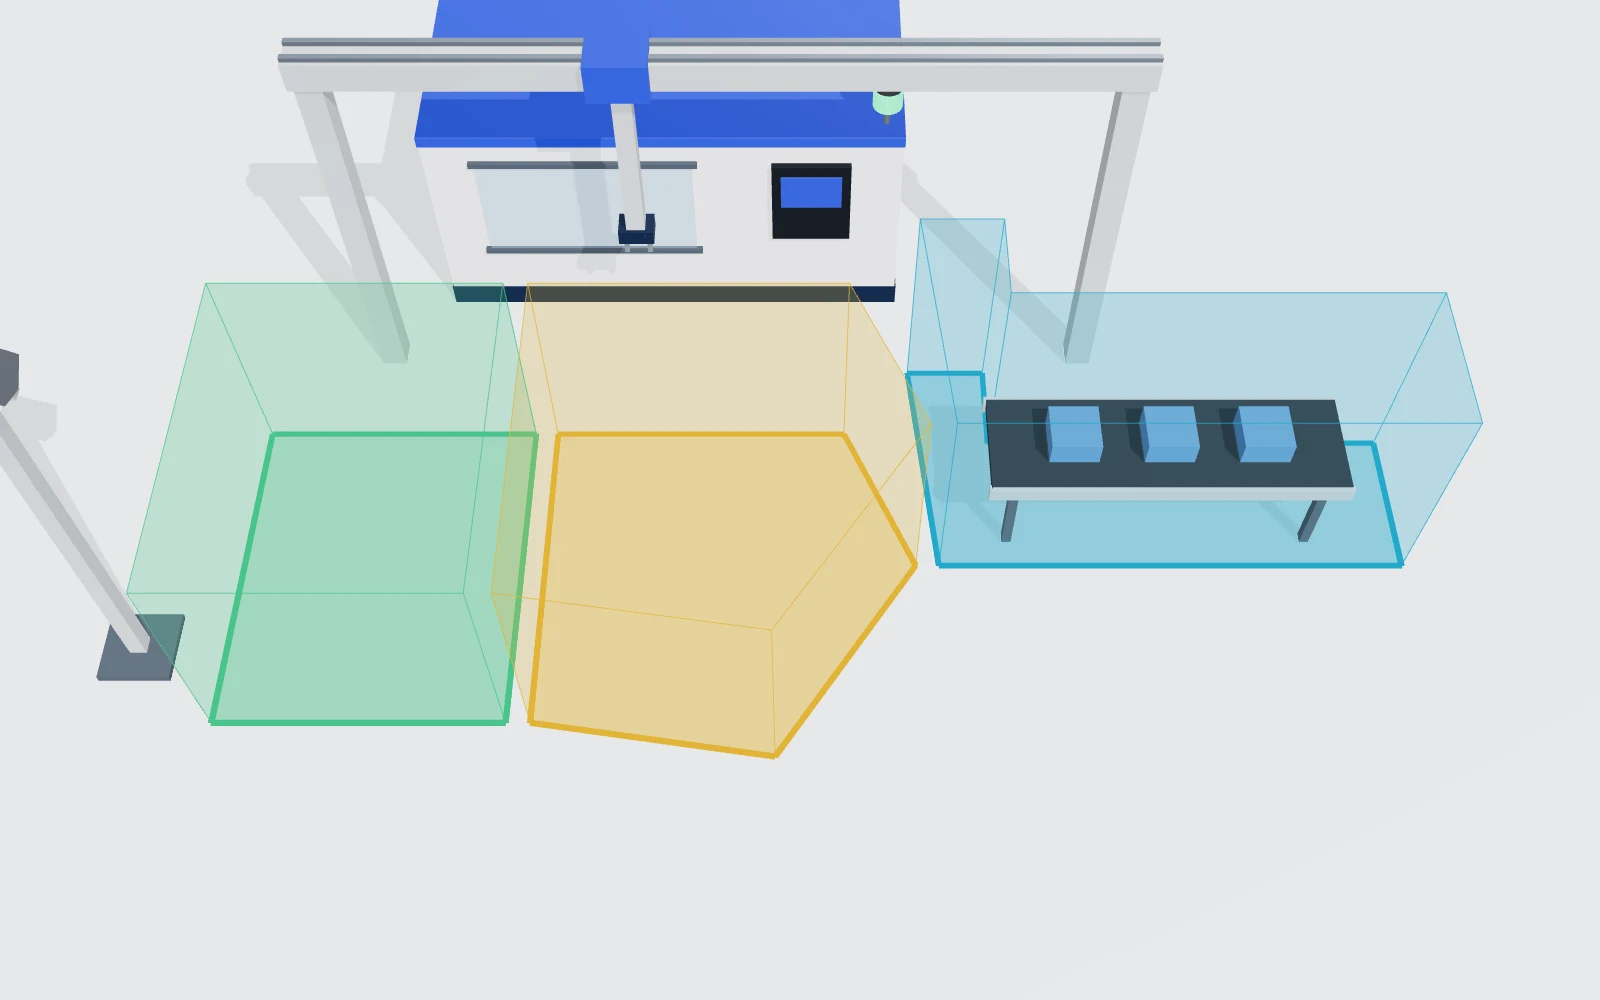
贴合现场地形的多边形防区绘制
机械手落料区、人员巡检通道、皮带线出口可分别划定独立防区。(图为示意)
支持最多 48 个独立防区
满足多工位、大范围或分区域差异化监测的配置需求。
支持矩形与多边形绘制
防区边界可绕开车间立柱、固定电柜等障碍物,贴合实际危险边界进行绘制。
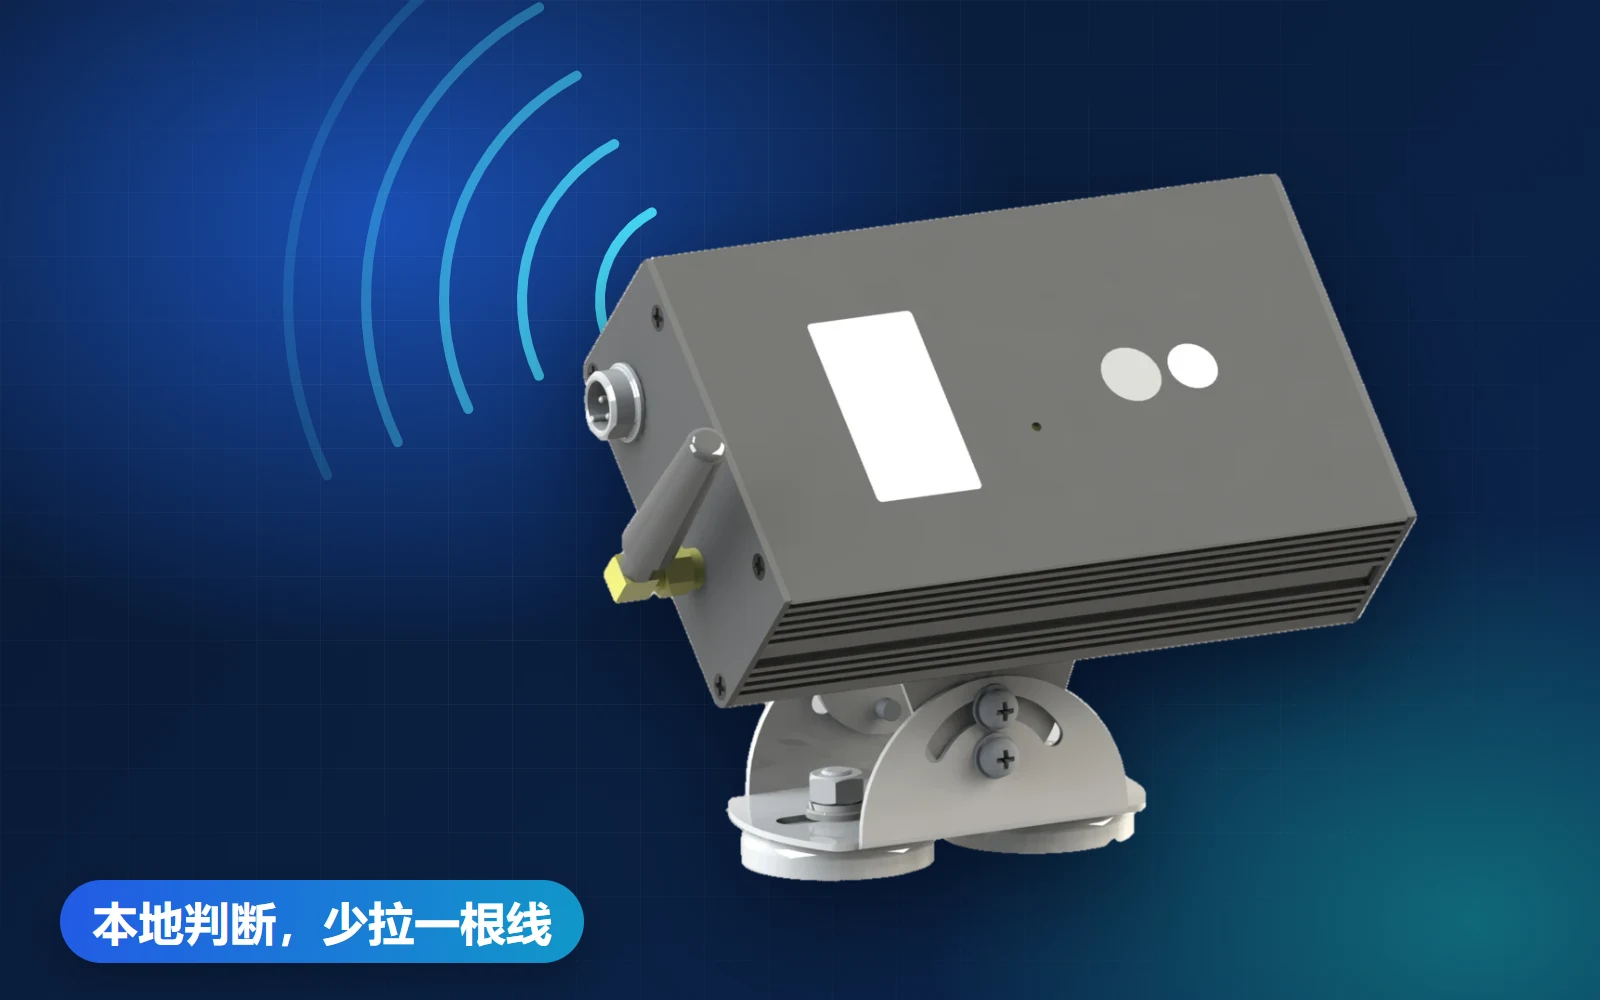
WIFI 版:无线组网通信,精简现场布线
采用 WIFI 无线通信传输配置与状态信息,深度解算与防区判断依然在传感器本地独立完成。
区域占用比例可调
每个防区均可独立设定 0~100% 的触发占用比例阈值,灵活调节灵敏度。
内置中值滤波
深度图默认开启中值滤波算法,平滑噪点,提升空间测距稳定性。
断电参数保持
防区坐标与相机曝光等配置参数均保存在本地非易失存储中,断电重启后无需重新标定。
第三方检测与认证
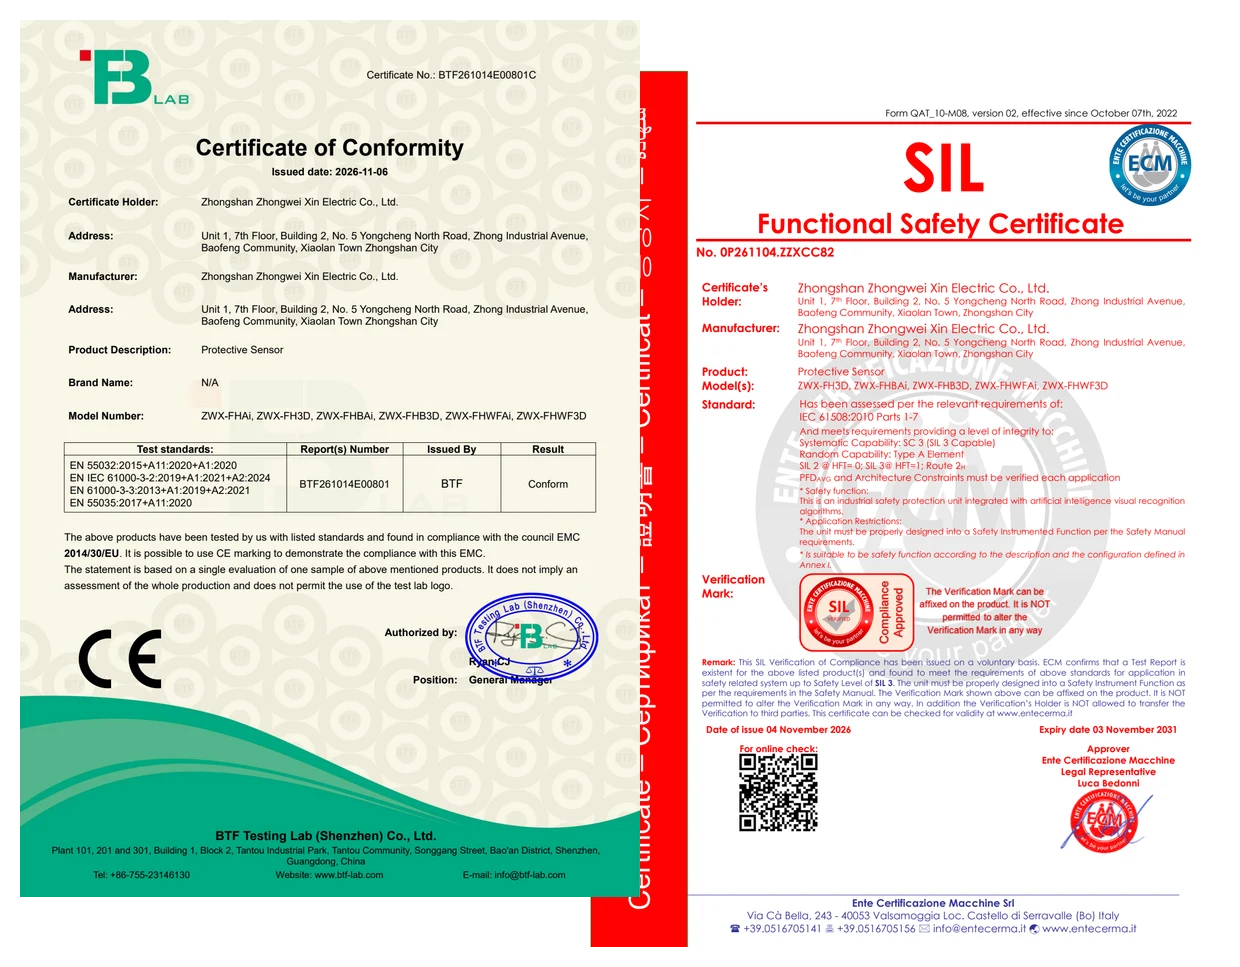
以下认证由第三方检测机构依据相关标准测试出具:
CE-EMC 电磁兼容认证
通过 EN 55032、EN 55035 等标准测试,符合欧盟 EMC 指令 2014/30/EU 要求(证书编号:BTF261014E00801C)。
IEC 61508 功能安全评估
具备系统能力 SC 3(SIL 3 Capable),单通道架构下最高可用于 SIL 2,冗余架构下最高可用于 SIL 3;实际在目标系统中的安全完整性等级,需结合具体系统架构、安装环境及 PFDavg 计算结果进行整体验证(证书编号:0P261104.ZZXCC82,有效期至 2031 年 11 月 3 日)。
典型应用场景
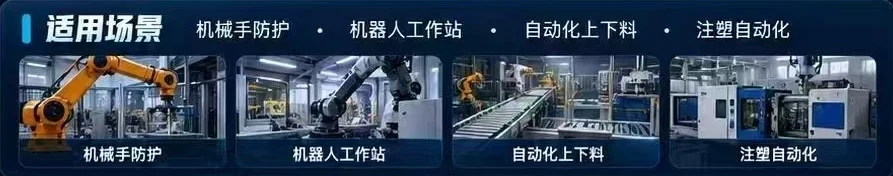
适用于存在机械运动部件、需要辅助防范人员误入或异物碰撞的自动化作业区域。
机械手作业区监测
监测机械手落料与回转半径周边的空间,当检测到目标靠近时输出信号,联动机械手降速或暂停。
机器人工作站外围
在开放式或半开放式机器人工作站周边设置立体监测区,作为物理围栏的补充或区域预警手段。
自动化上下料通道
针对人车混流的上下料工位,按人员通道与设备动作区分别设置监测策略,减少误触发停机。
注塑机周边防撞
架设于注塑机安全门外侧或取件码垛区上方,辅助防范调机或巡检人员在机械手运行期间误入。
主要参数
| 感知方式 | ToF 深度检测 |
|---|---|
| 深度图分辨率 | 320×240 |
| 监测区域数量 | 最多 48 个,支持矩形或多边形 |
| 距离设置 | 各区域可独立设置最小、最大检测距离 |
| 抗干扰过滤 | 连通目标面积阈值判断 + 连续两帧确认机制 |
说明
本产品可提升设备安全性能,但受作业环境、运行损耗等因素影响,无法完全消除安全风险。据此,我司不承担安全风险引发的赔偿责任。