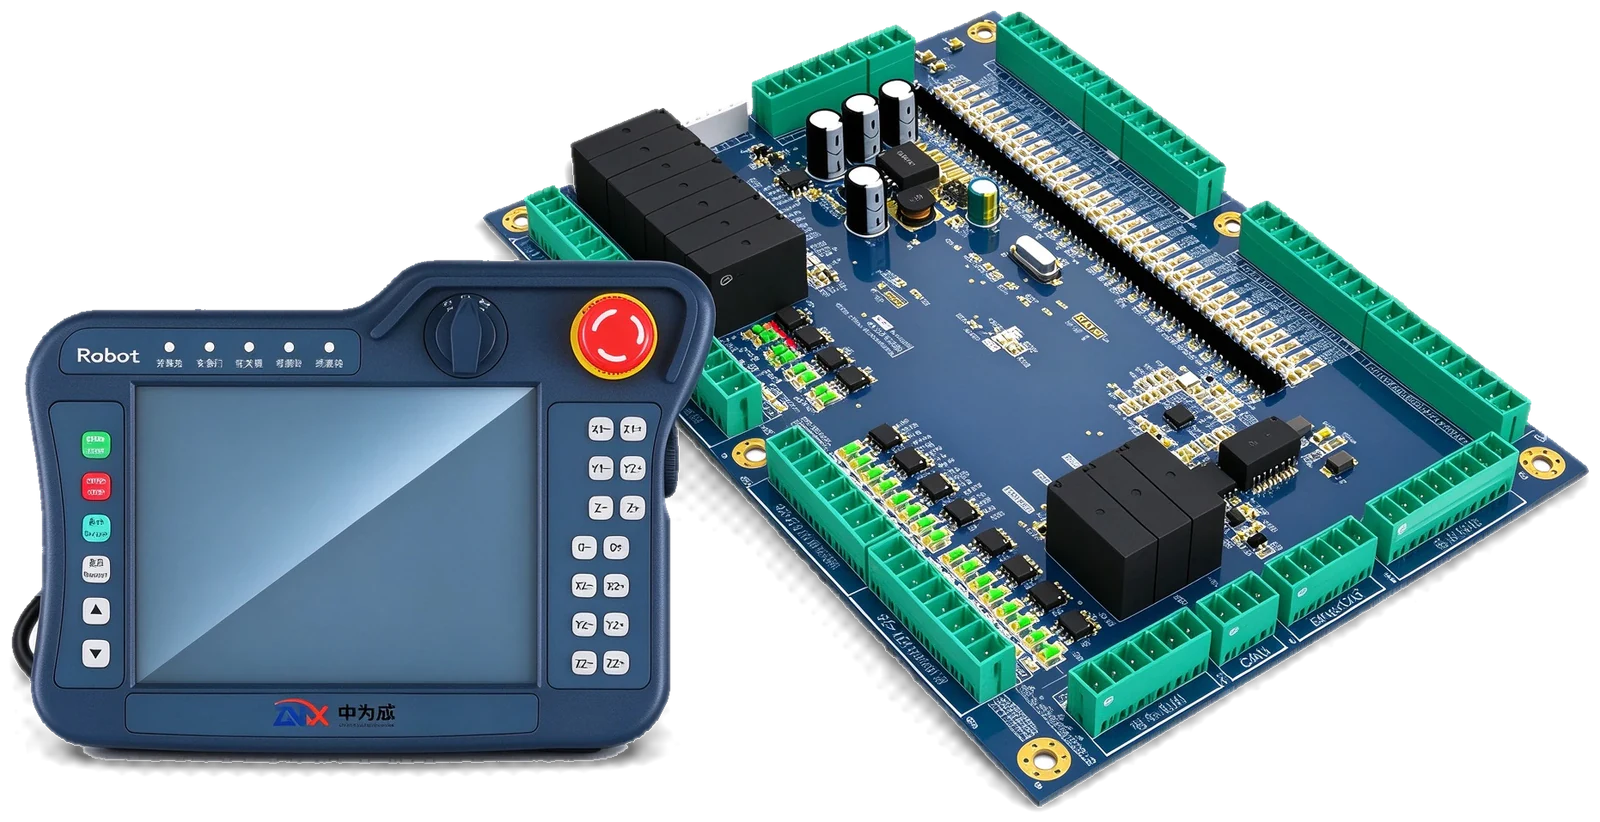
配线极简,多轴控制快准稳
针对多轴数、长行程或高节拍的复杂牛头式/多轴机械手,采用总线控制替代传统脉冲接线,抗干扰能力更强,装机与排故效率成倍提升。
菊花链串联,省工省线
各轴伺服驱动器通过网线依次串联,省去繁琐的脉冲、方向与编码器反馈线,拖链负担更小、故障点更少。
手控器直读写伺服参数
无需连接电脑或拆开电柜按驱动器面板,直接在手控器上读取各轴扭矩、位置状态并修改伺服参数。
双总线协议按需匹配
高动态响应、多轴严苛同步选 EtherCAT;习惯传统总线生态或特定外设对接可选 CANopen。
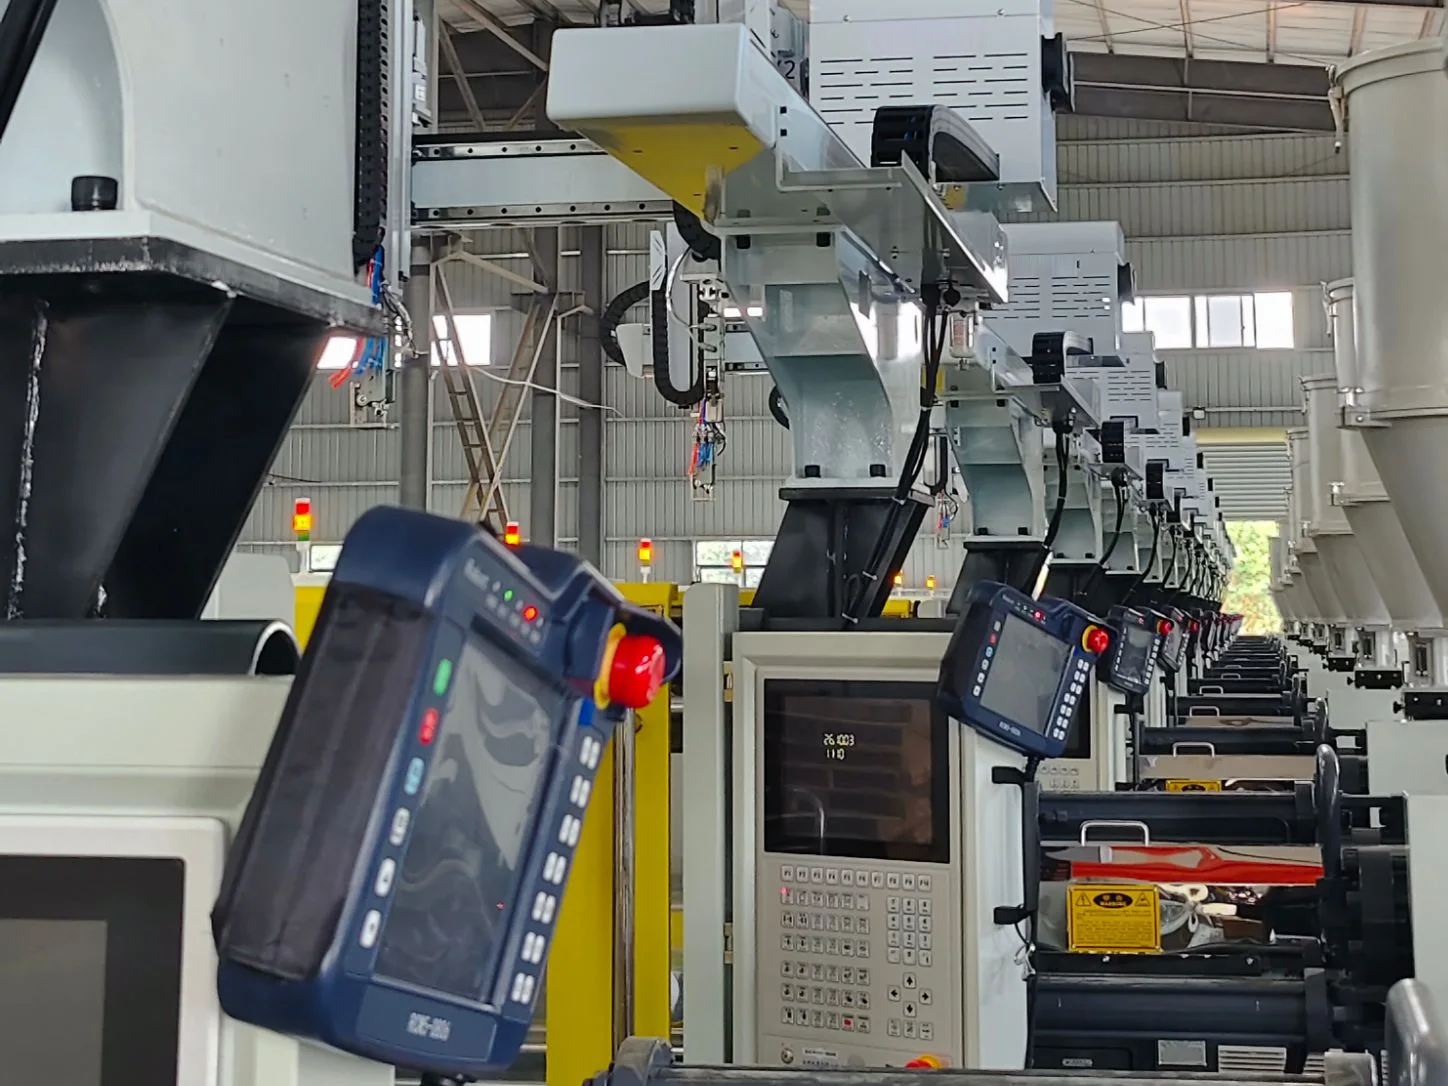
两大总线方案对比
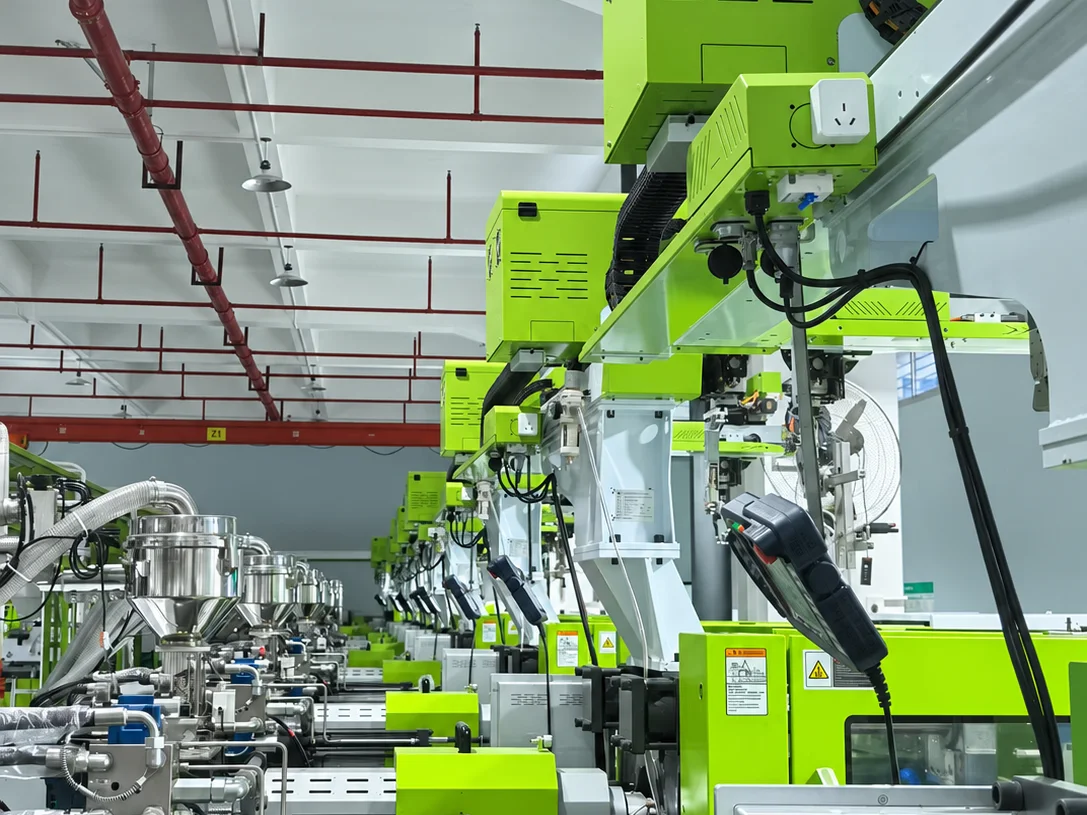
EtherCAT 高速版
支持最多 7 轴 1ms 周期同步刷新,多轴插补与高速联动响应干脆,无累积误差。
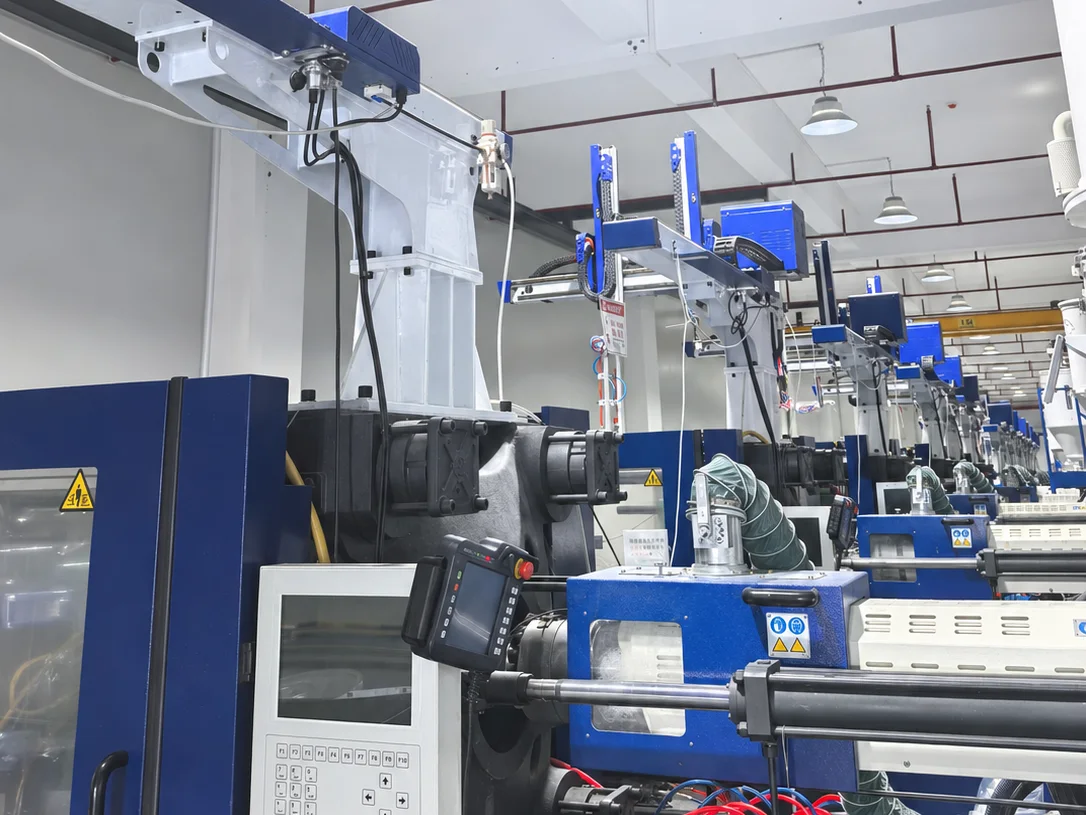
CANopen 通用版
适配具备 CANopen 接口的各类驱动与远程 I/O 模块,满足特定客户标准。
故障精准定位
任何一轴发生通信掉线、过载或超差,手控器直接弹窗报出具体轴号与故障代码,机修一目了然。