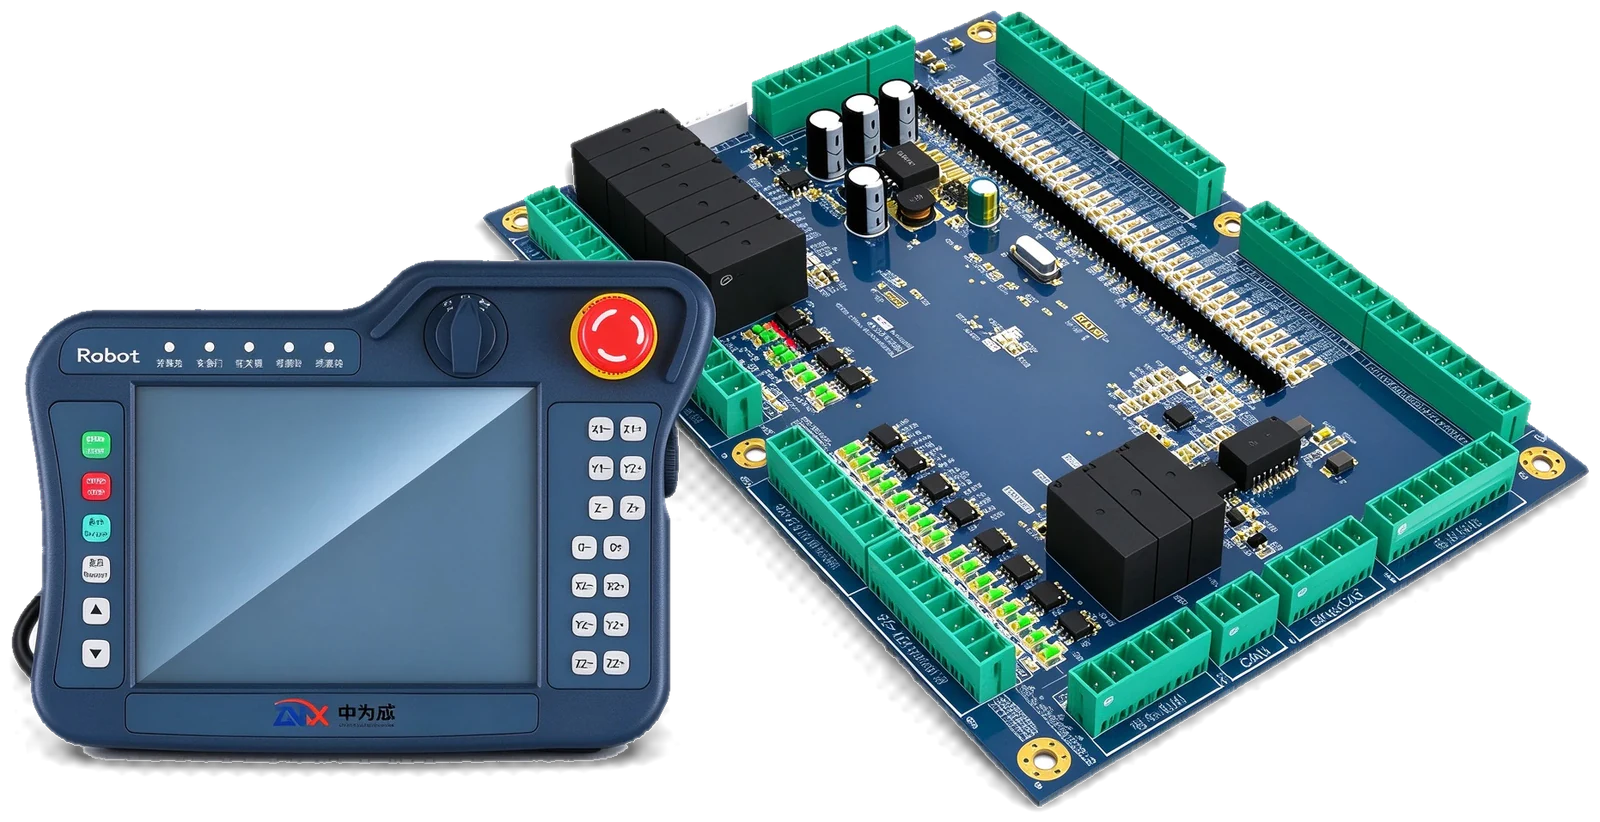
优势与特点
快速上手
五页向导填好位置,自动生成整套取件程序;按住试行,松手即停。
堆叠灵活
12 组堆叠加自由堆叠,顺序、方向、间距都能设,还能联动输送带。
工艺齐全
试产、抽样、不良品各有专用子程序,到量自动停机,常见工艺直接对上。
安全联锁
模内安全区、手臂姿势限制和塑机信号联锁层层把关,异常立即报警。
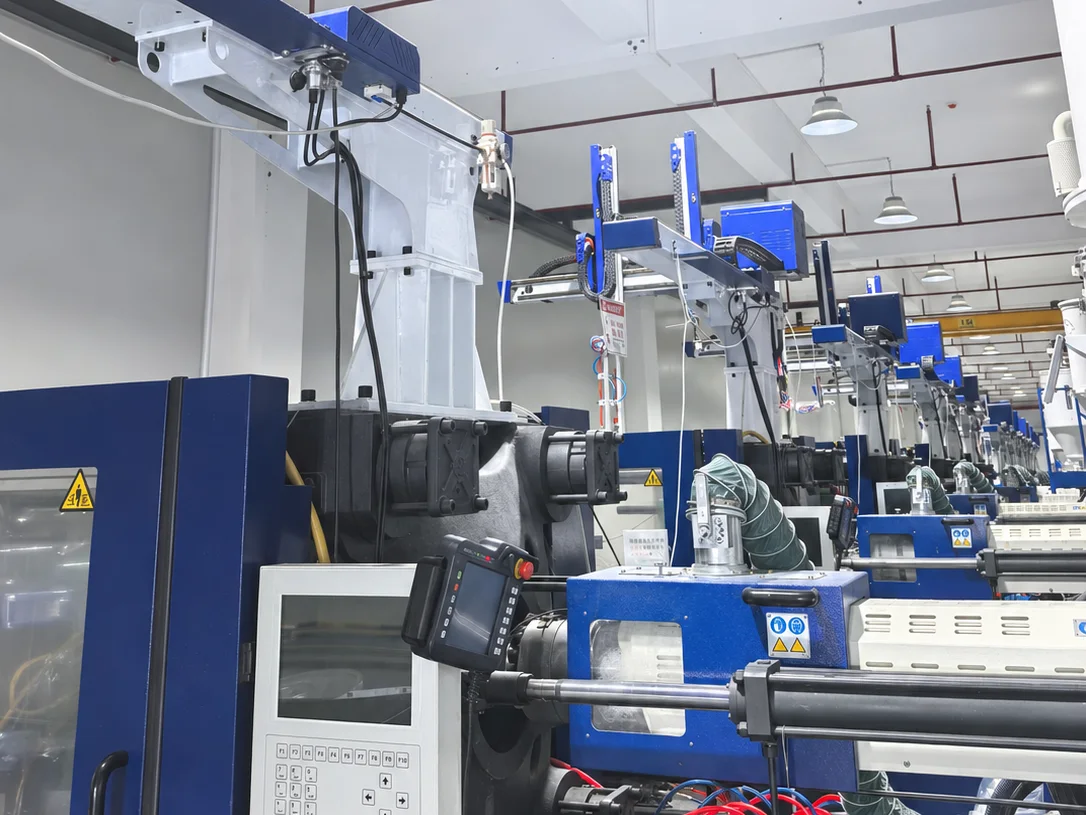
一模一循环,四个动作
从开模到成品码放,取件全程自动完成。(图为示意)
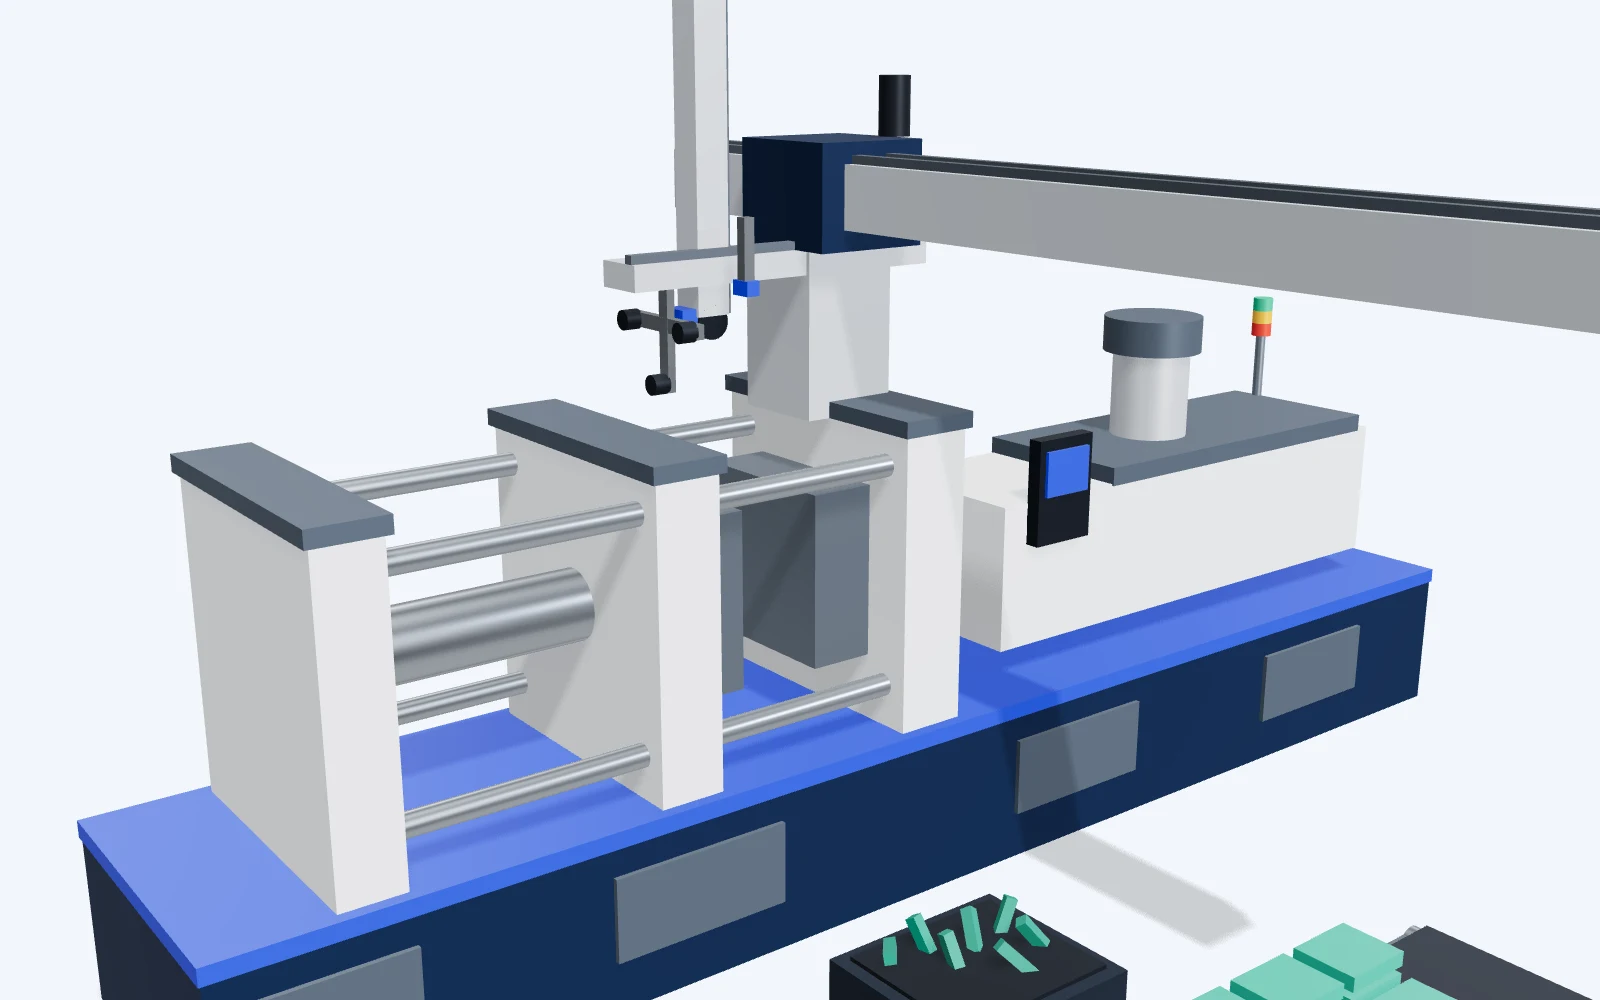
01等待开模
手臂在模具上方待机,开模完成信号到了才下降。
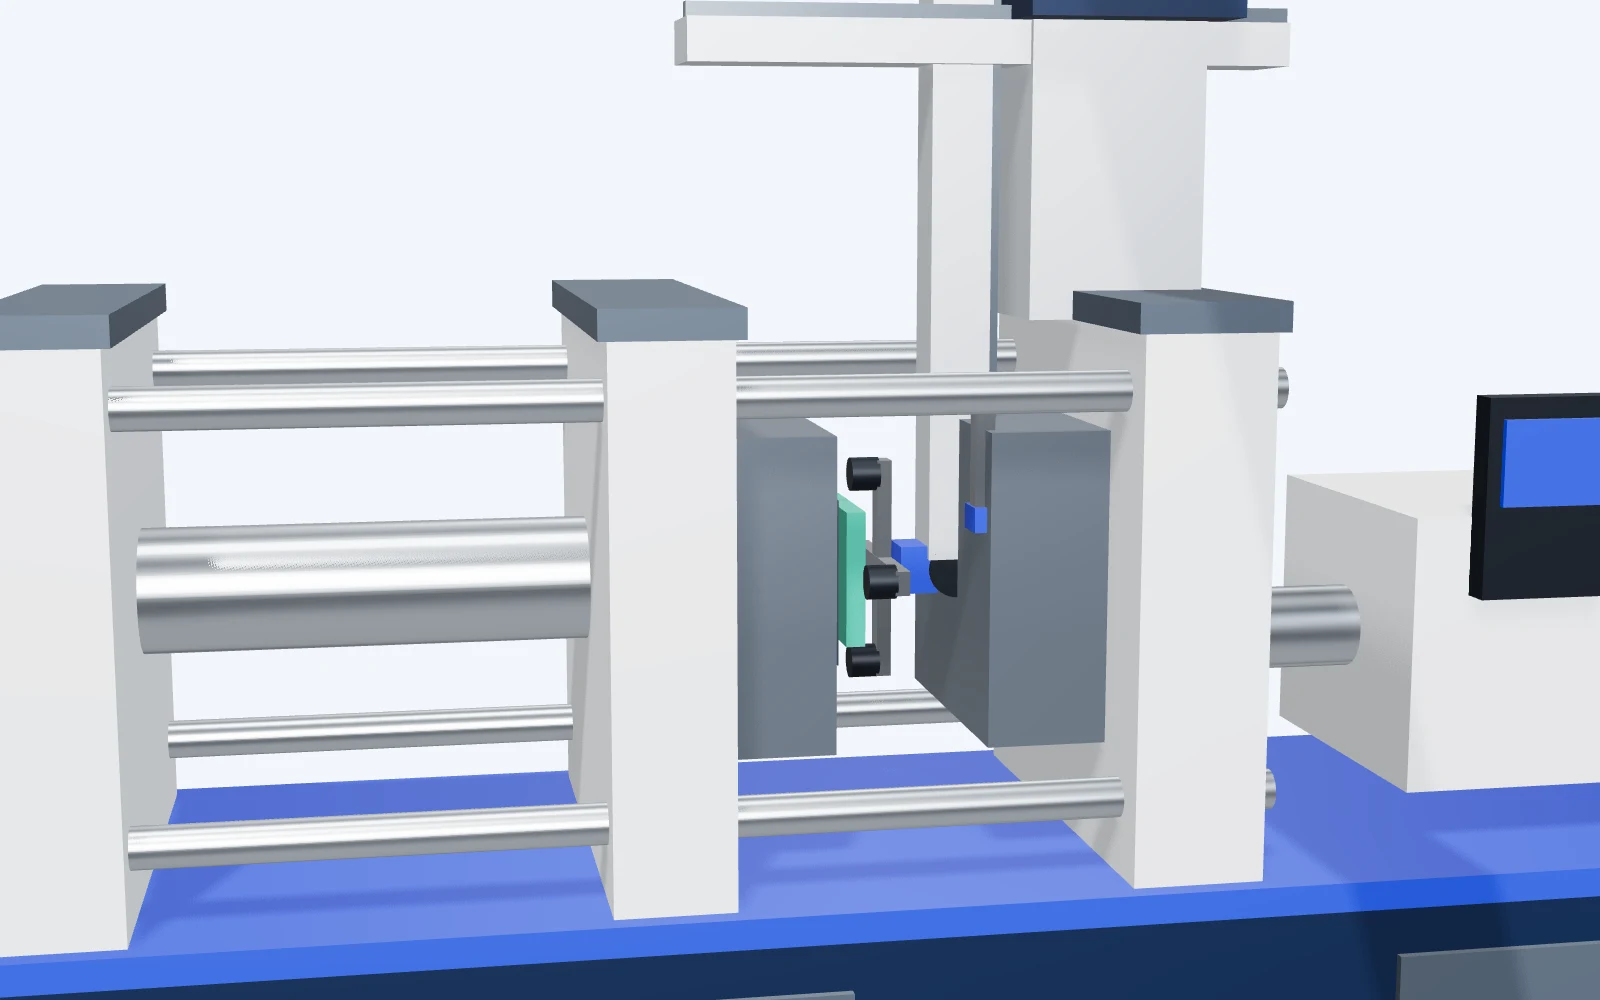
02模内取件
下降、引拔贴近制品,治具吸夹后退出,上升后才允许关模。
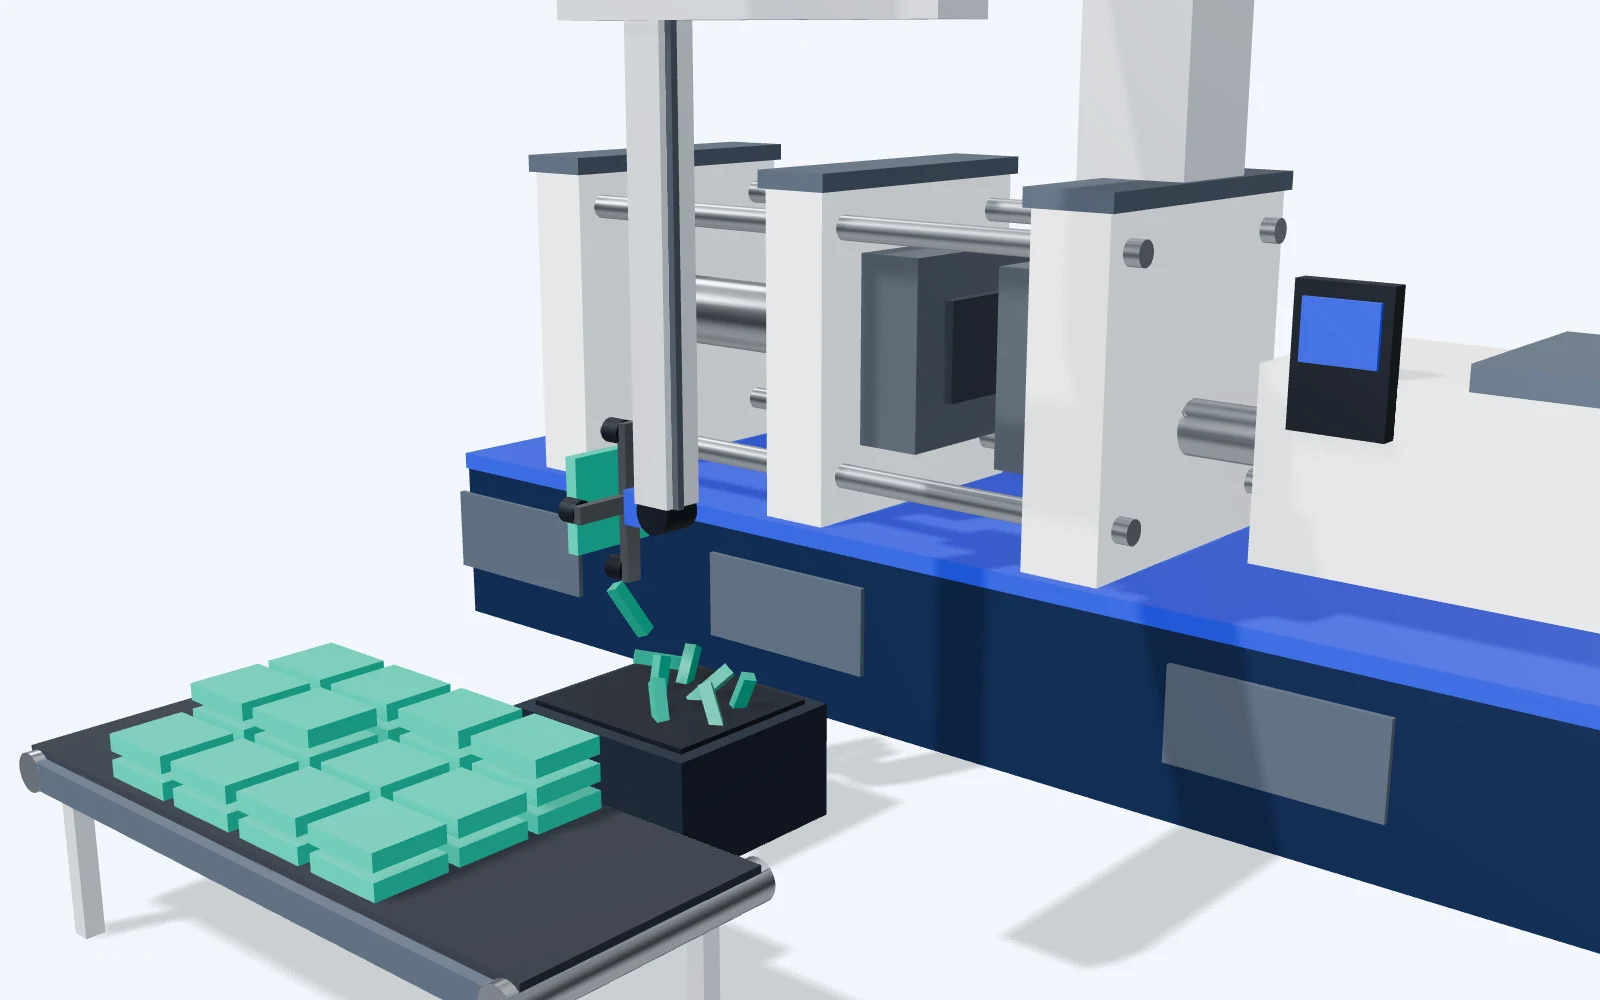
03放水口
横行出模,先把水口放到指定位置。
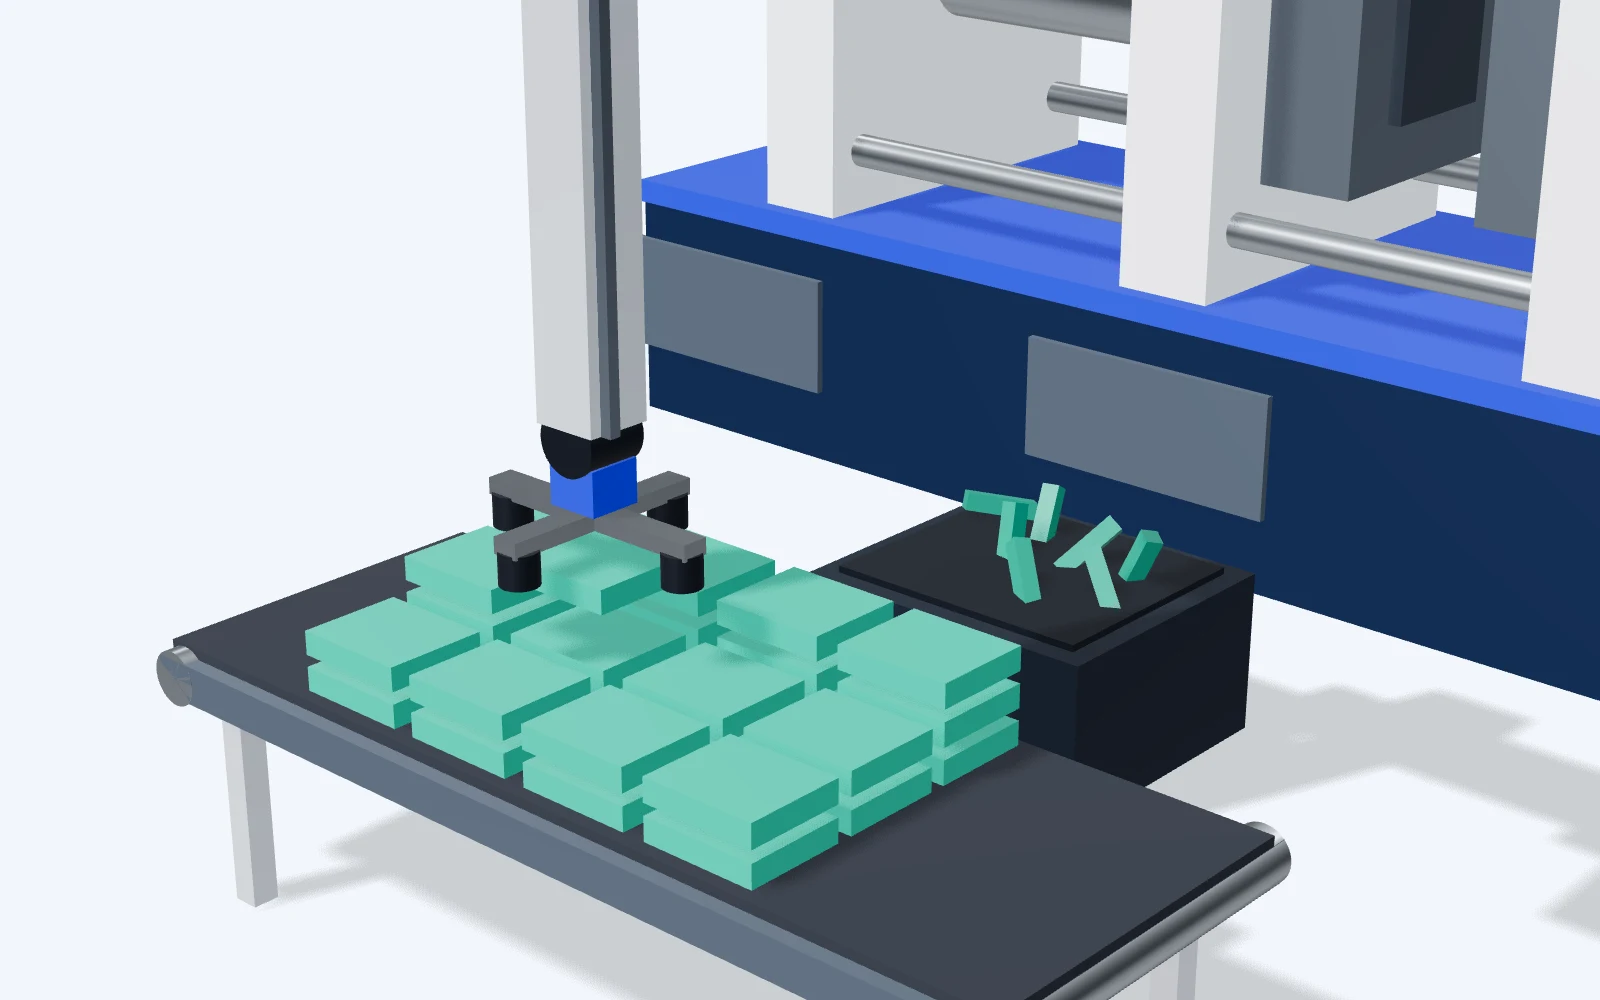
04堆叠放成品
成品按设定的顺序逐层码放,个数自动累加。
三步上手,不用写程序
手控器上跟着向导走,新手也能调出一套完整的取件流程。(界面来自手控器实际程序,数据为演示示例)
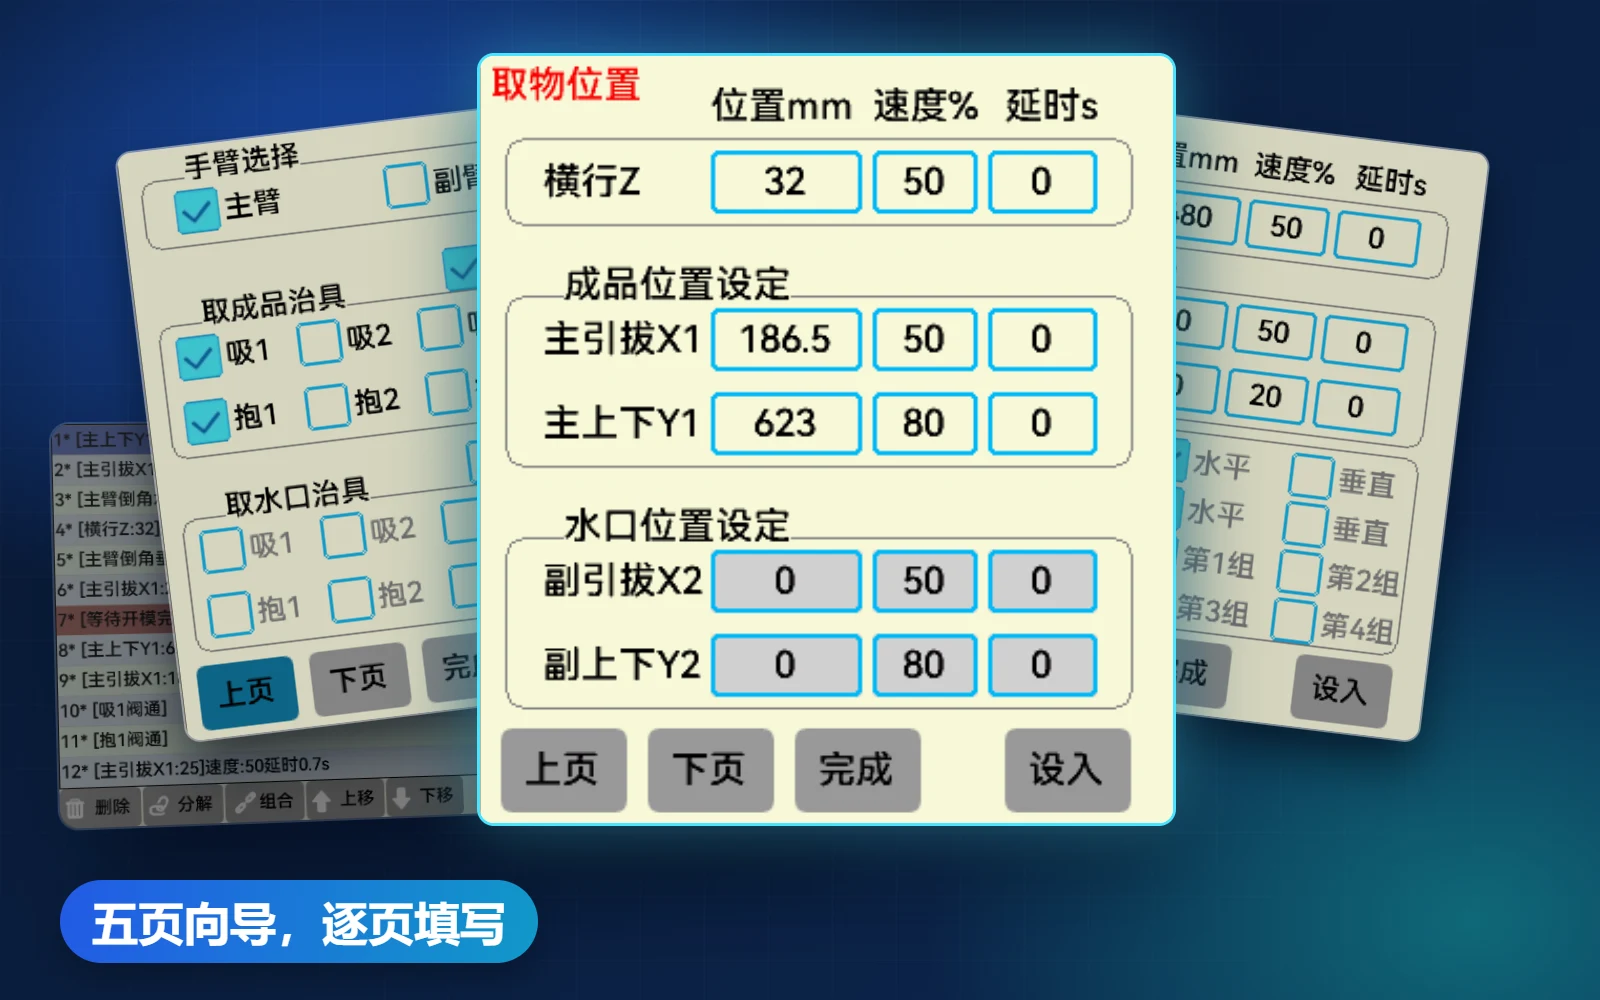
01跟着向导填
手臂、取物、后退、放水口、放成品,五页依次填好。
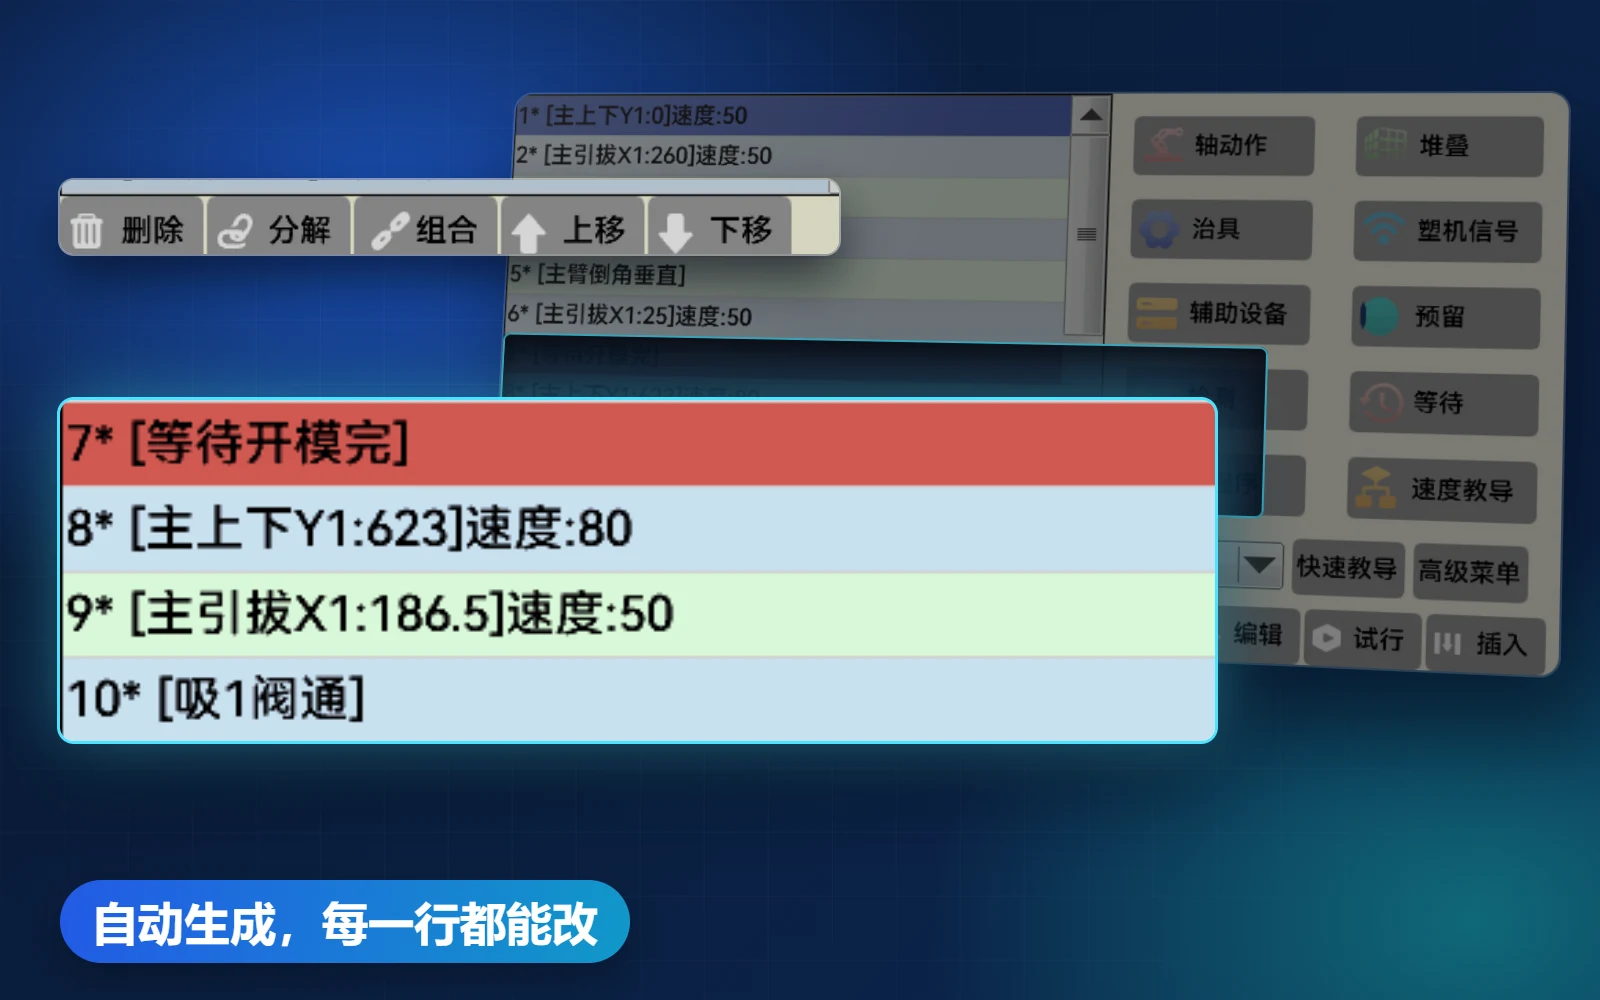
02自动生成流程
点完成自动生成整套程序,每一行都能看、能改。
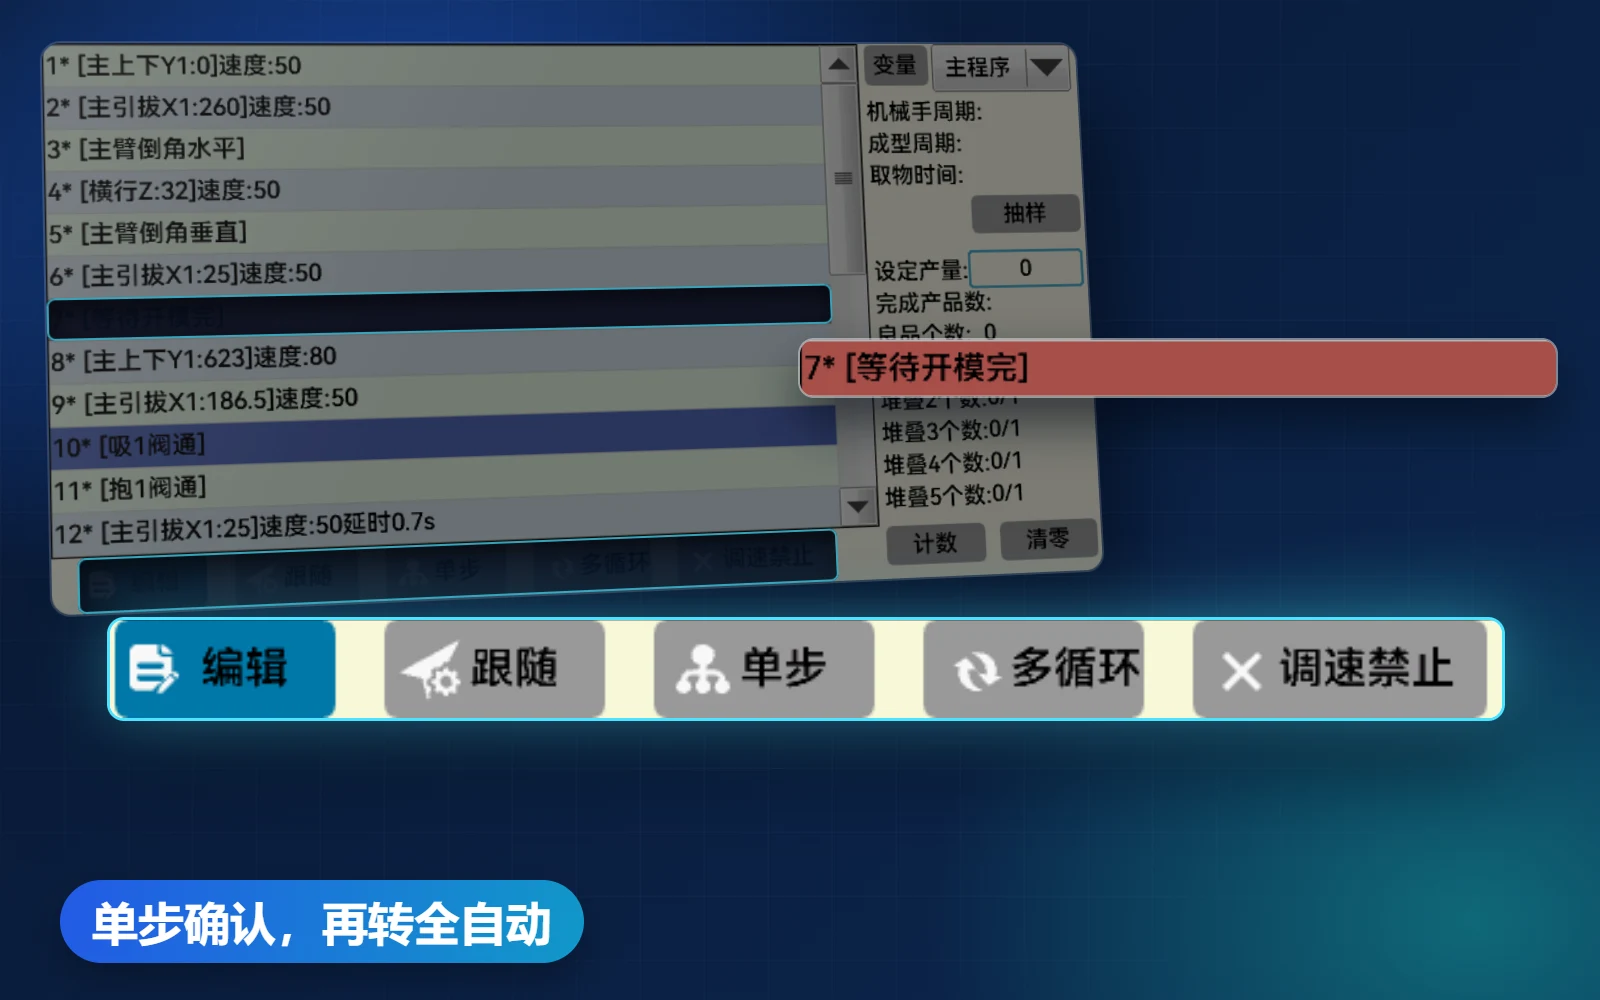
03试行后运行
按住可逐条试行,松手即停,单步确认无误再转全自动。
CANopen 总线,一条线连伺服
面向需要 CANopen 总线通信的设备与现场,按通信要求提供配置。
接线简洁
伺服驱动挂在同一条总线上,不用每轴单独拉控制线。
掉线能发现
系统持续确认每台伺服在线,掉线或驱动报警都会报到手控器。
调试方便
在系统上就能读取伺服状态、设置参数,不用逐台操作。
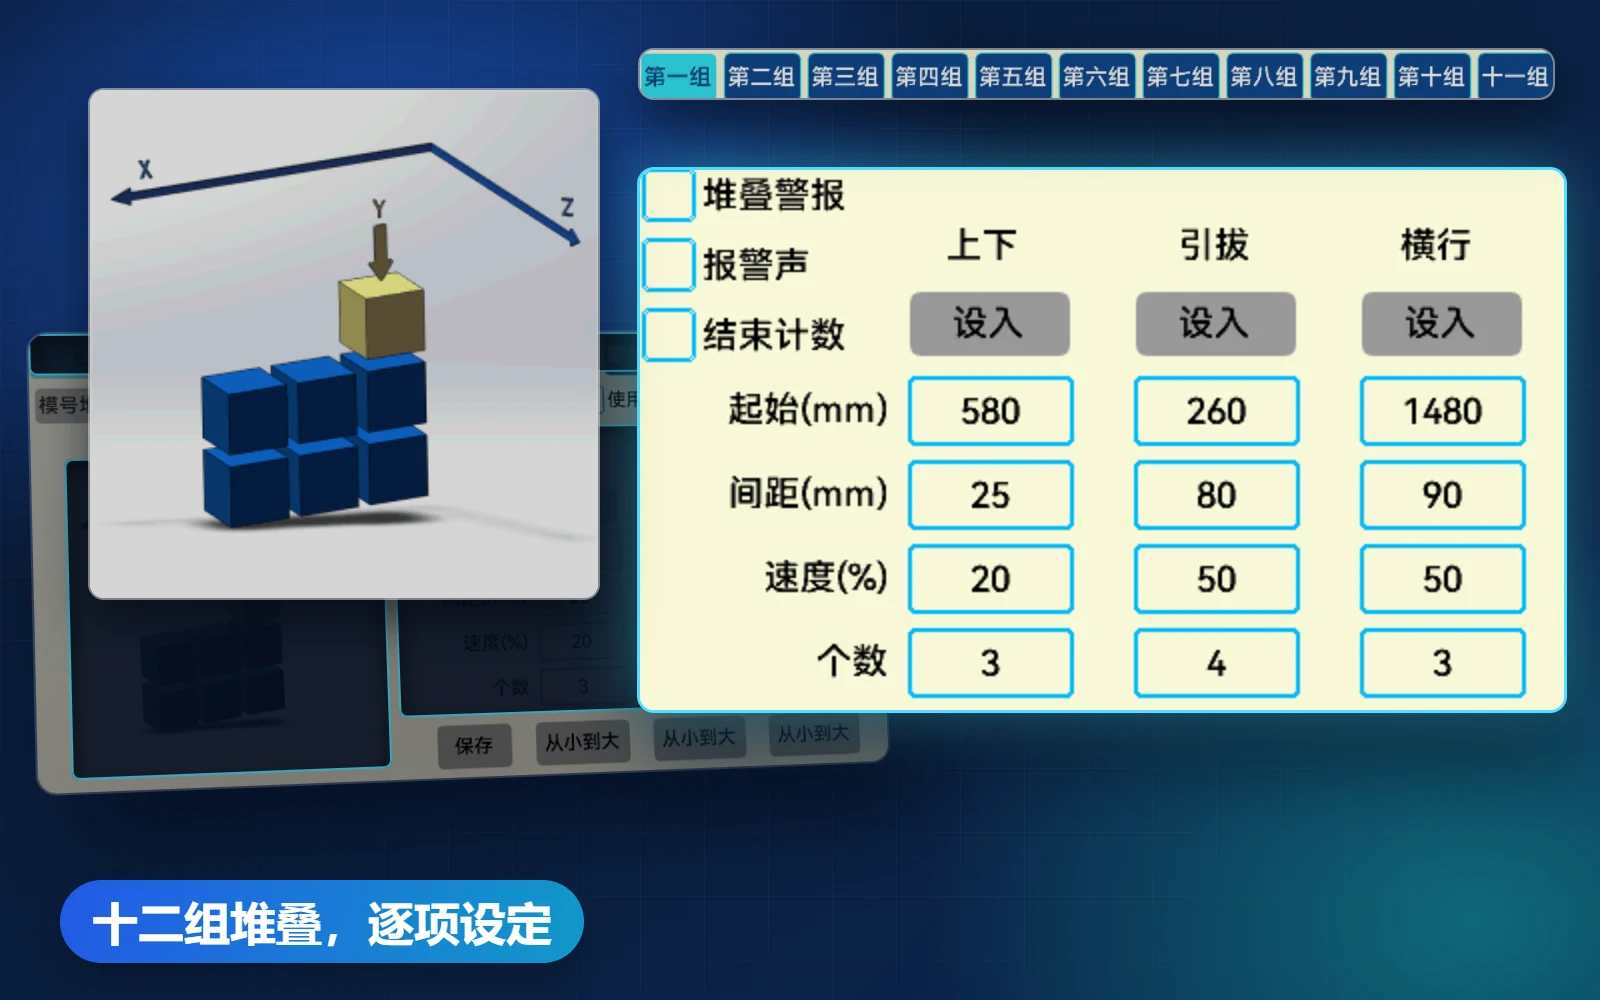
堆叠灵活,工艺齐全
成品怎么码、什么时候抽检、什么时候停机,都在手控器上设定。
堆叠
12 组堆叠加 4 组自由堆叠;6 种顺序,方向可选,主副臂都能用。
输送带
勾选后堆叠自动带动输送带,运转时间可设;多台机共用一条线时,产品还能相互避让。
生产工艺
试产、抽样、不良品、避让各有专用子程序,可按间隔模数执行。
到量停机
设定计划产量,到量自动停机,还可提前预警。
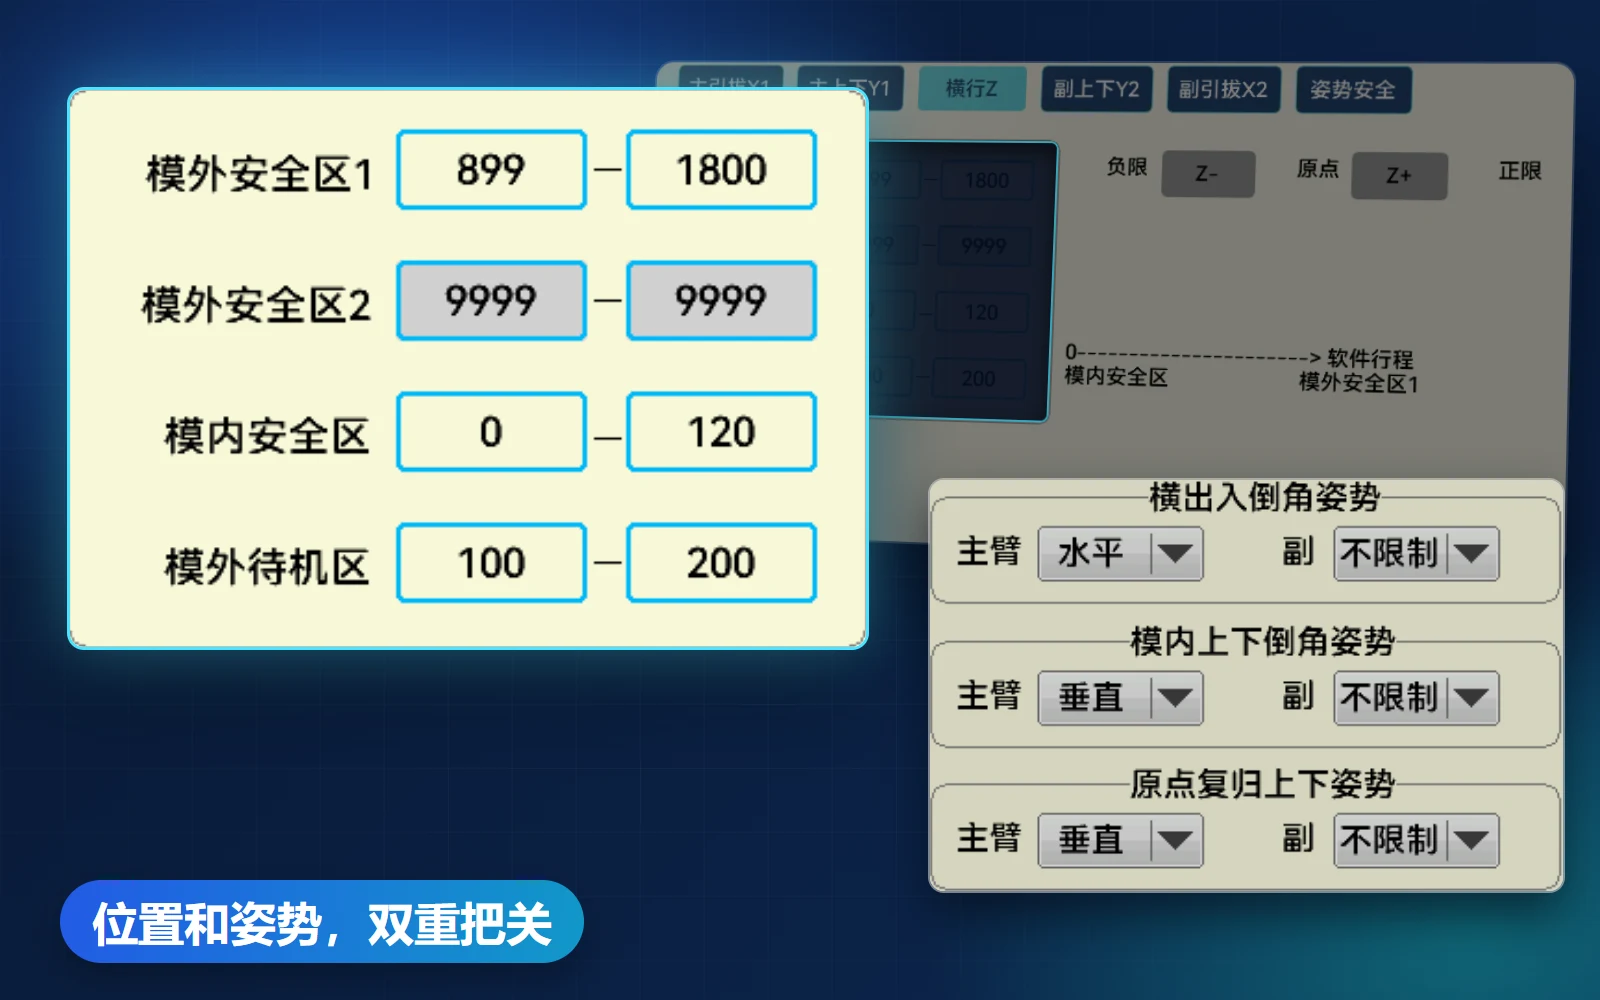
安全可靠
机械手和注塑机相互确认信号,位置和姿势不对,动作就不放行。
安全区
模内上下区间、横行模内模外安全区分别设定,感应铁片和软件双重判断。
姿势安全
横行、模内、复归各有规定姿势,模内翻转默认禁止。
塑机联锁
可锁模、可顶进、可开模信号全程联锁,安全门打开即暂停。
防撞报警
主副臂防撞;取物失败可询问或报警,急停随时可按。
长期使用,省心省事
保养提醒
保养周期到了自动提醒,润滑按设定自动打,关电也照常计时。
参数备份
参数可备份到主板或 U 盘,恢复起来不用重调。
模号档案
100 个模号档案,换模调出即用,还能用 U 盘导入导出。
权限与语言
三级操作权限,六种界面语言,多班组、出口设备都用得上。
主要参数
| 通信方式 | CANopen 总线 |
|---|---|
| 伺服连接 | 总线连接,接线简洁 |
| 伺服调试 | 可读取状态、设置参数 |
| 动作程序 | 单个程序最多 350 行动作 |
| 子程序 | 最多 11 个,可与主程序同时运行 |