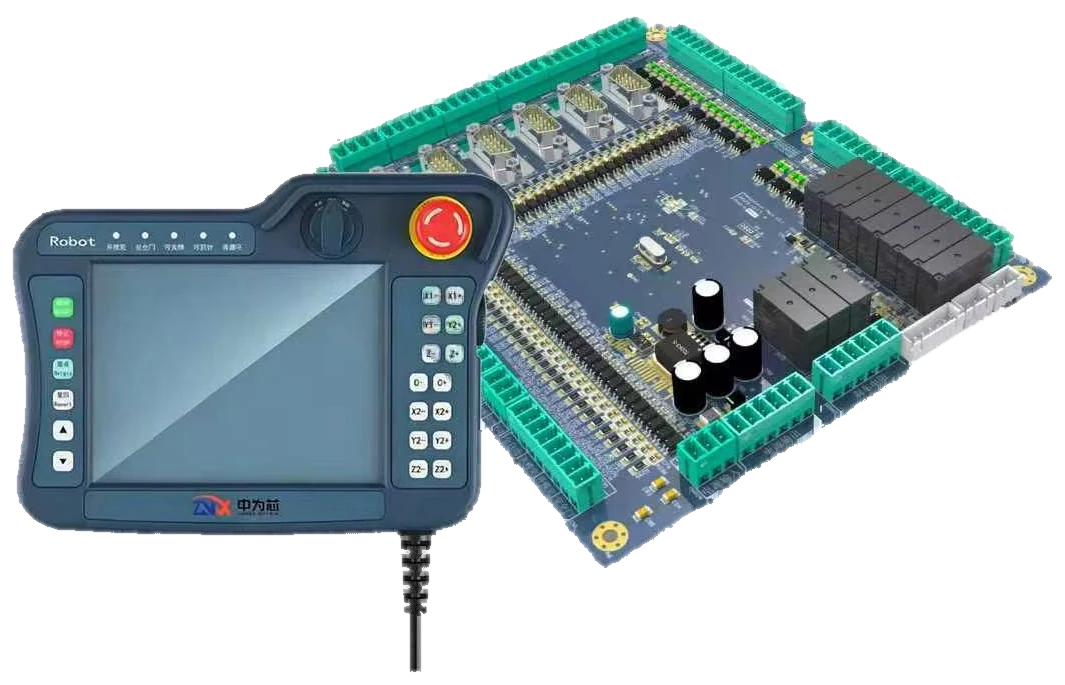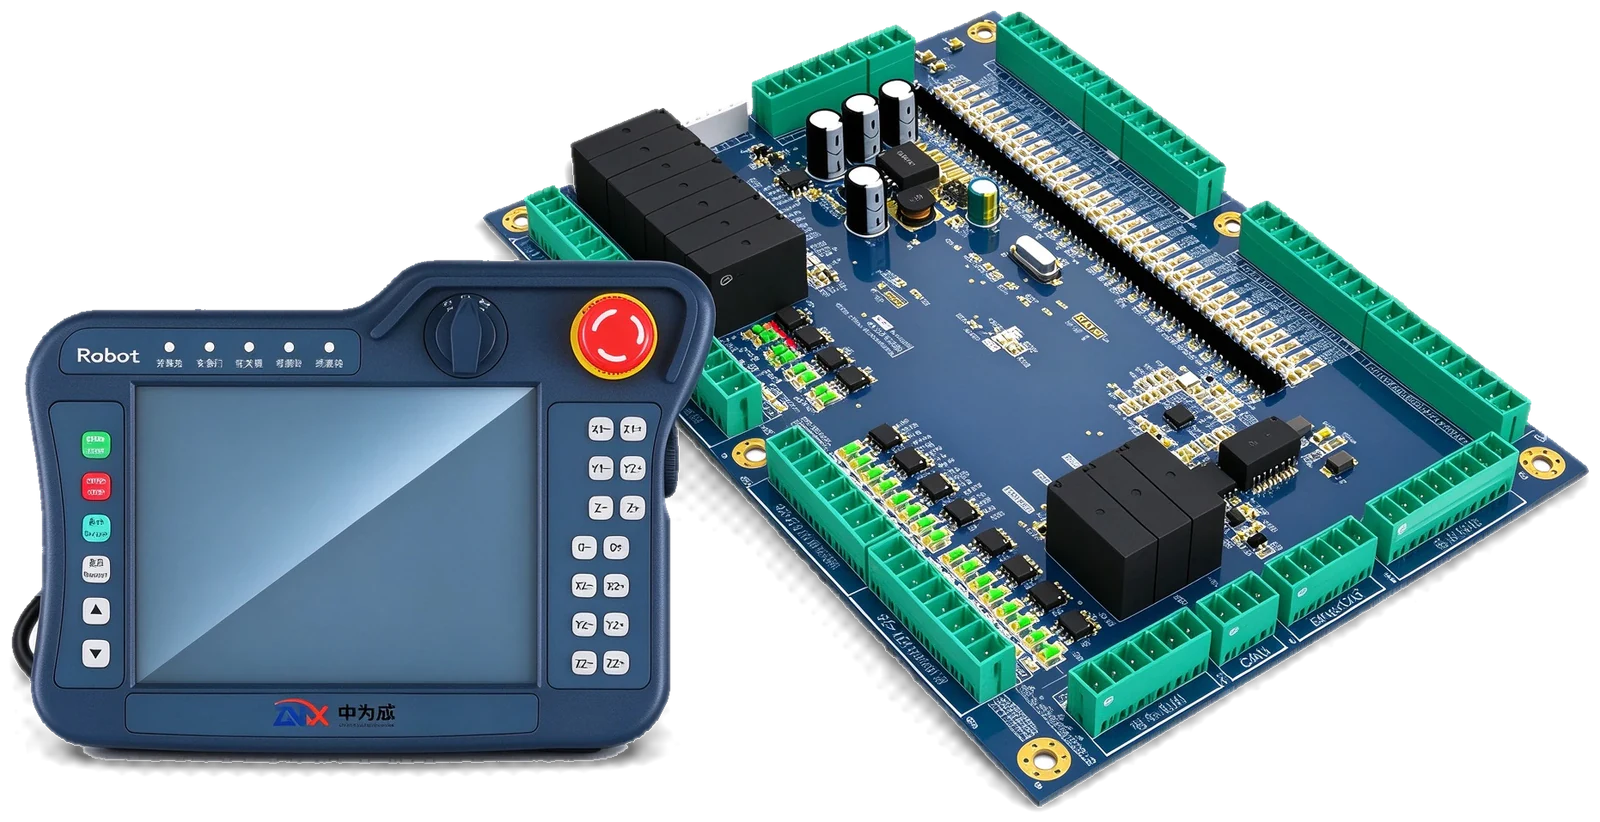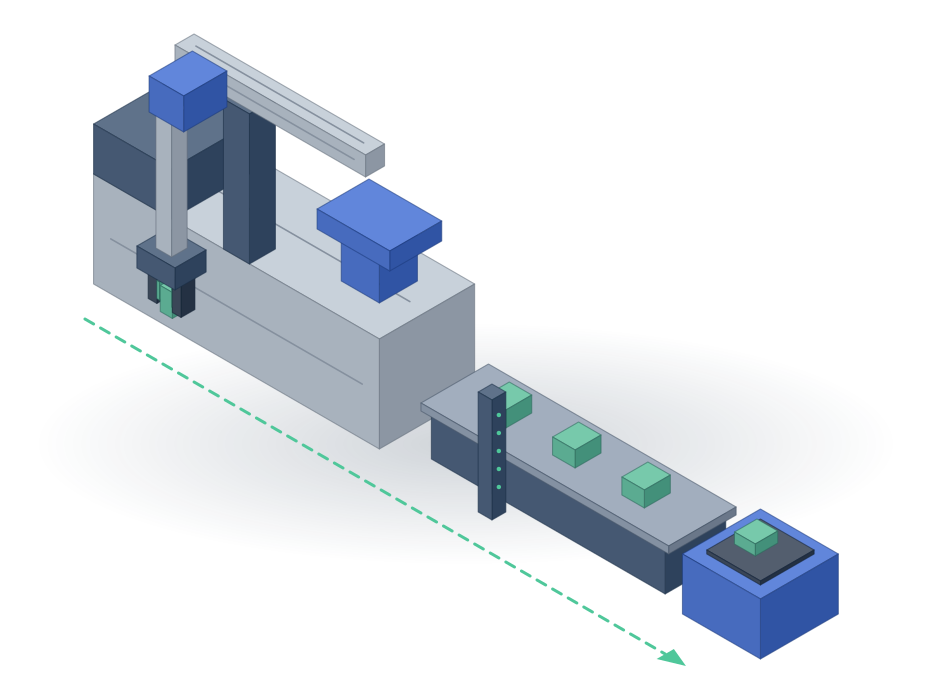
埋入嵌件、取出成品,一气呵成
针对需要模内注塑(Insert Molding)的工艺,若开模等待时间过长会导致模温波动、影响良率。通过多轴同动与外设协同,大幅压缩模内作业耗时。
多轴同动,压缩模内时间
引拔、上下、横行与旋转轴可配置并行动作,减少单步等待,把开模停留时间压到最短。
多轴轨迹统一规划
取放双治具切换、姿态翻转与精准对位由同一控制器集中运算,确保嵌件平稳精准塞入模腔。
无缝对接周边辅机
通过多路扩展 I/O 信号直接对接振动盘、整列机、冲床或打标机,实现取料、对位、嵌件全流程闭环控制。
复杂工艺,模块化教导
(界面来自手控器实际程序,数据为演示示例;场景图为示意)
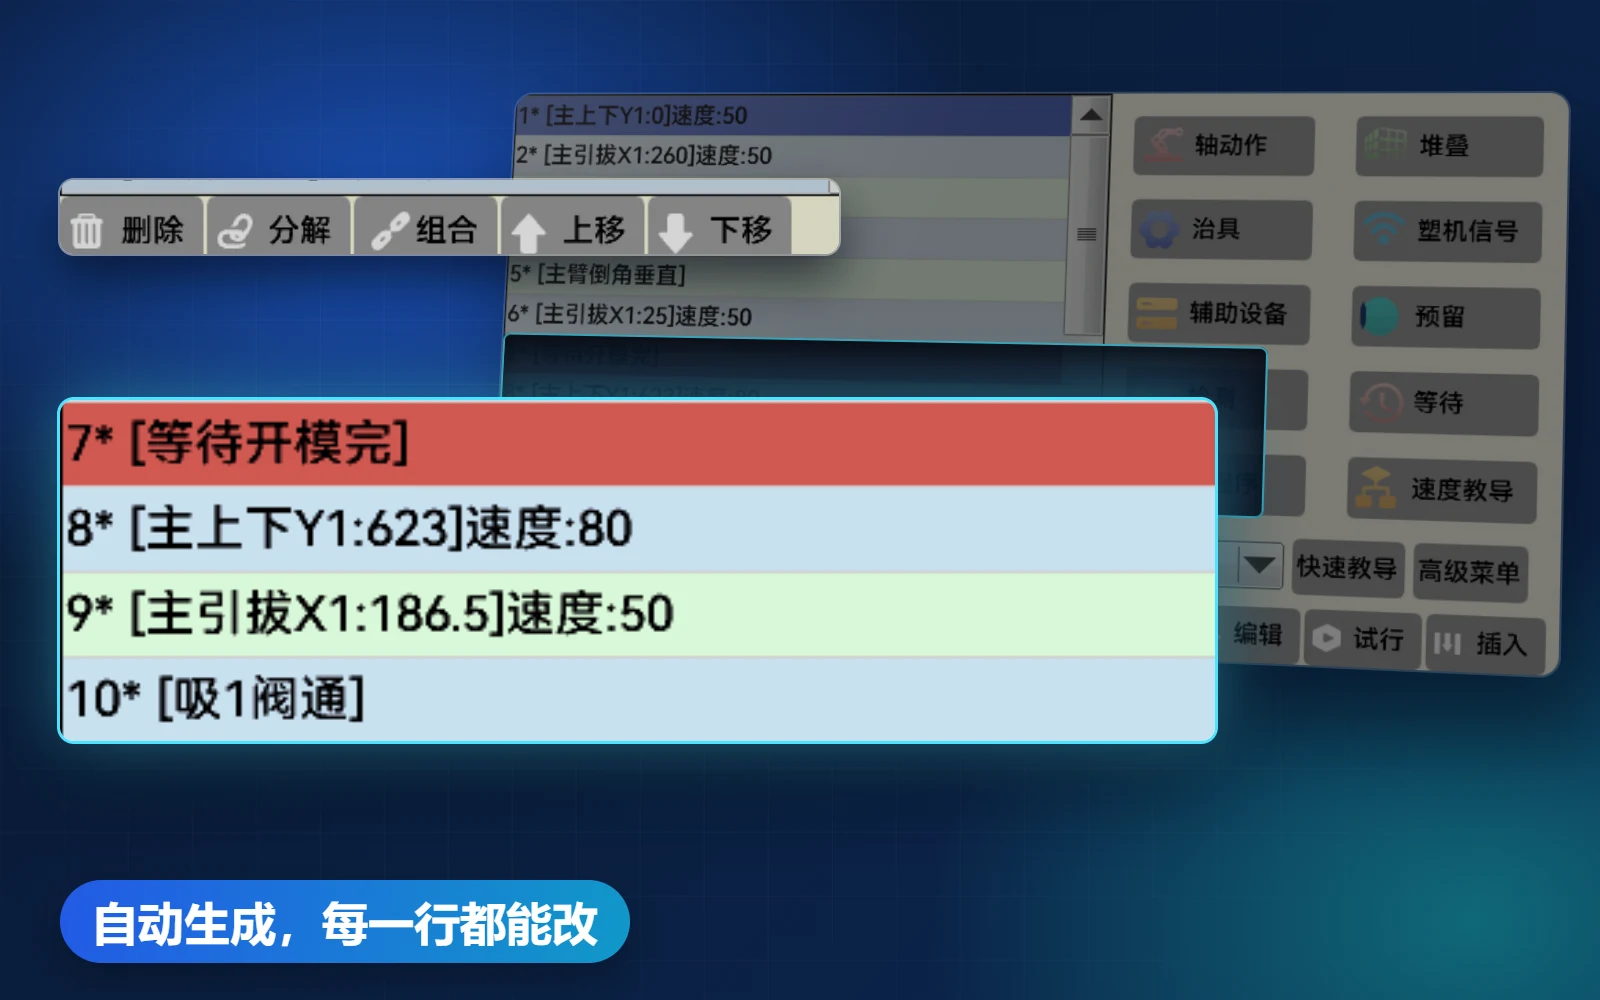
01表格式自由编程
复杂的多工步逻辑以中文流程表呈现,支持动作组合、延时与信号等待随时插入修改。
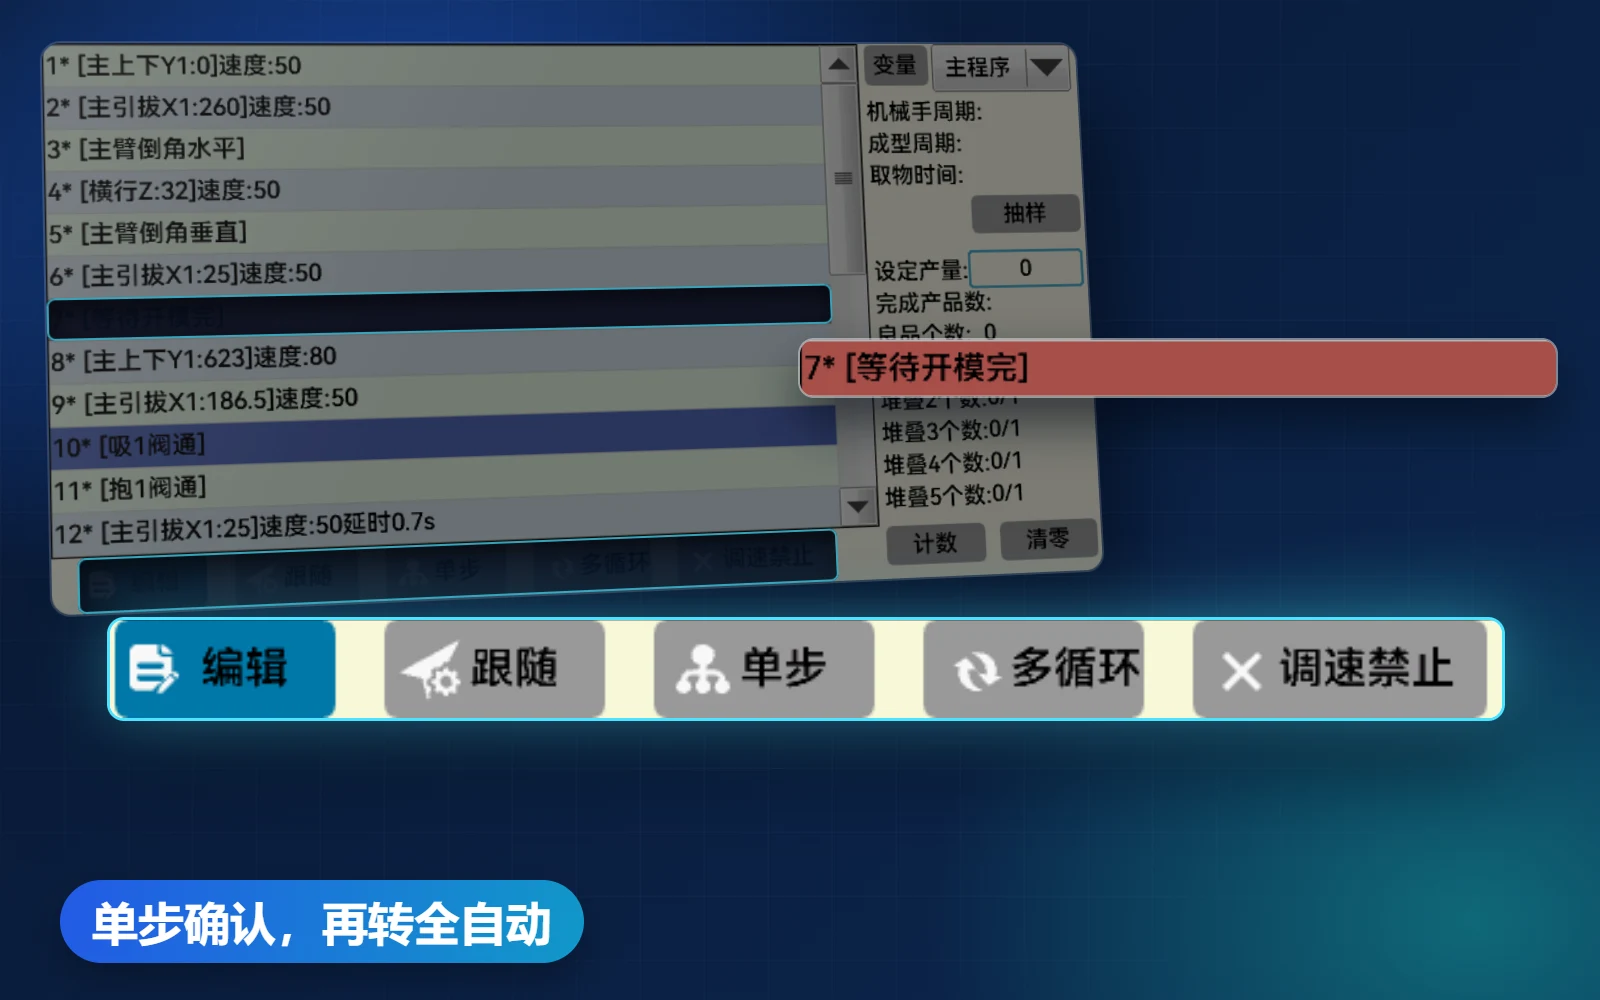
02单步安全试运行
调机阶段支持“按住单步执行、松手即停”,确认嵌件对位无偏差后再切换全自动。
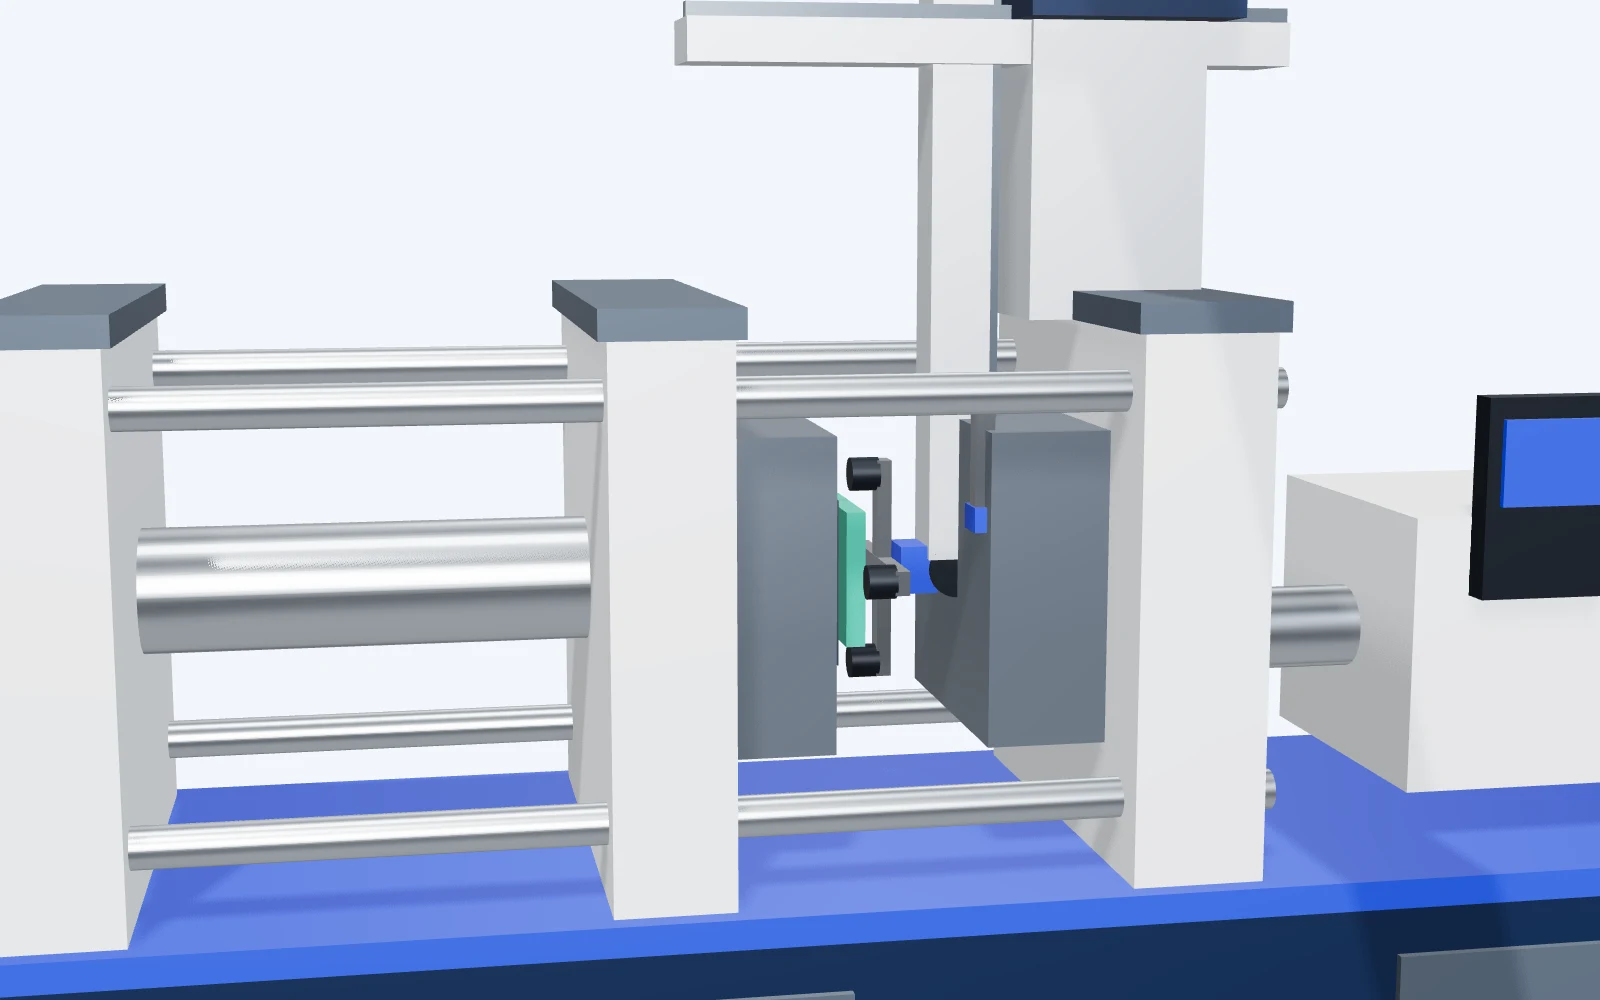
03全自动高效循环
模外提前抓取振动盘嵌件待命,开模瞬间完成“卸成品+装嵌件”连续动作。
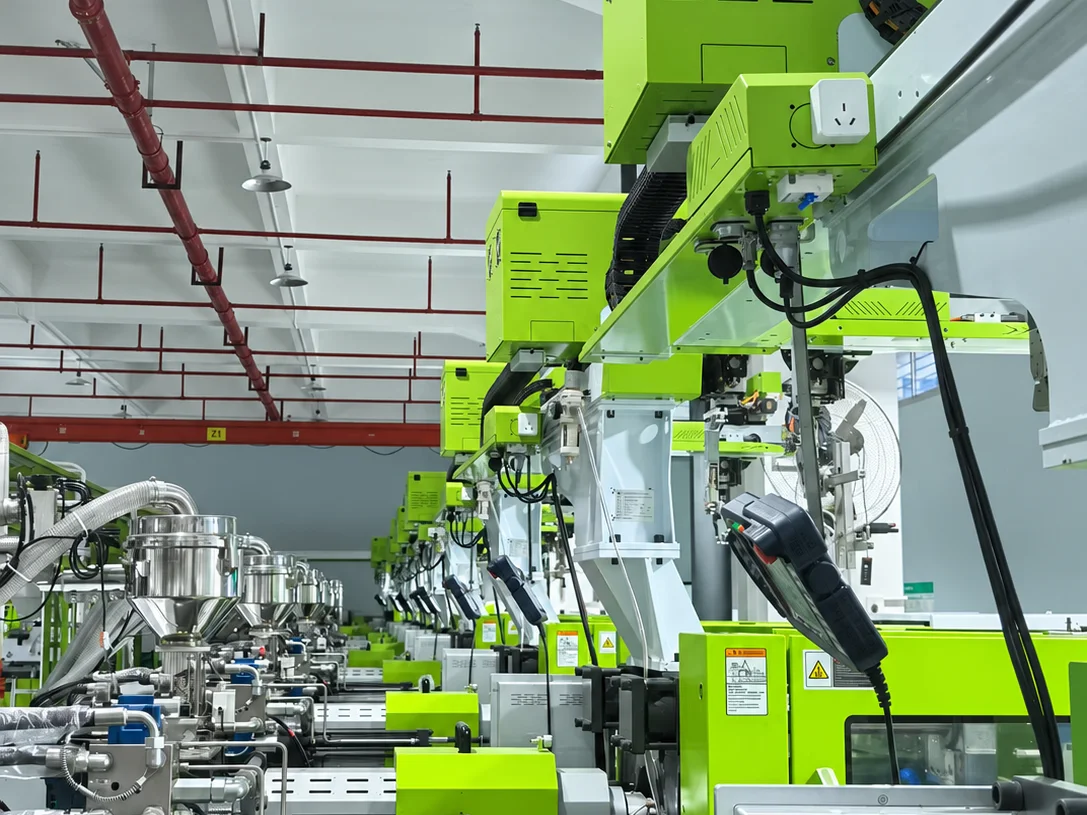
相同动作,子程序快速编程
显示器后盖的螺母埋入检测,点位多、每个点位的动作又都相同。把这组动作编成子程序,各点位直接调用,不必逐点重复教导,编程又快又不容易出错。(视频为现场实拍)